нет фото
WCHWCK-LINK
Цена по запросу
Под заказЦена для справки. Окончательная цена — в счёте. Не публичная оферта.
Запросить ценуЦена для справки. Окончательная цена — в счёте. Не публичная оферта.
Запросить ценуЦена для справки. Окончательная цена — в счёте. Не публичная оферта.
Запросить ценуЦена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Запросить ценуЦена для справки. Окончательная цена — в счёте. Не публичная оферта.
Запросить ценуЦена для справки. Окончательная цена — в счёте. Не публичная оферта.
Запросить цену
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Подборка из практичных позиций, которые удобно брать в первую очередь для быстрого запуска, теста и пилота.
RTL8822CE Комплекты беспроводных сетевых картЦена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
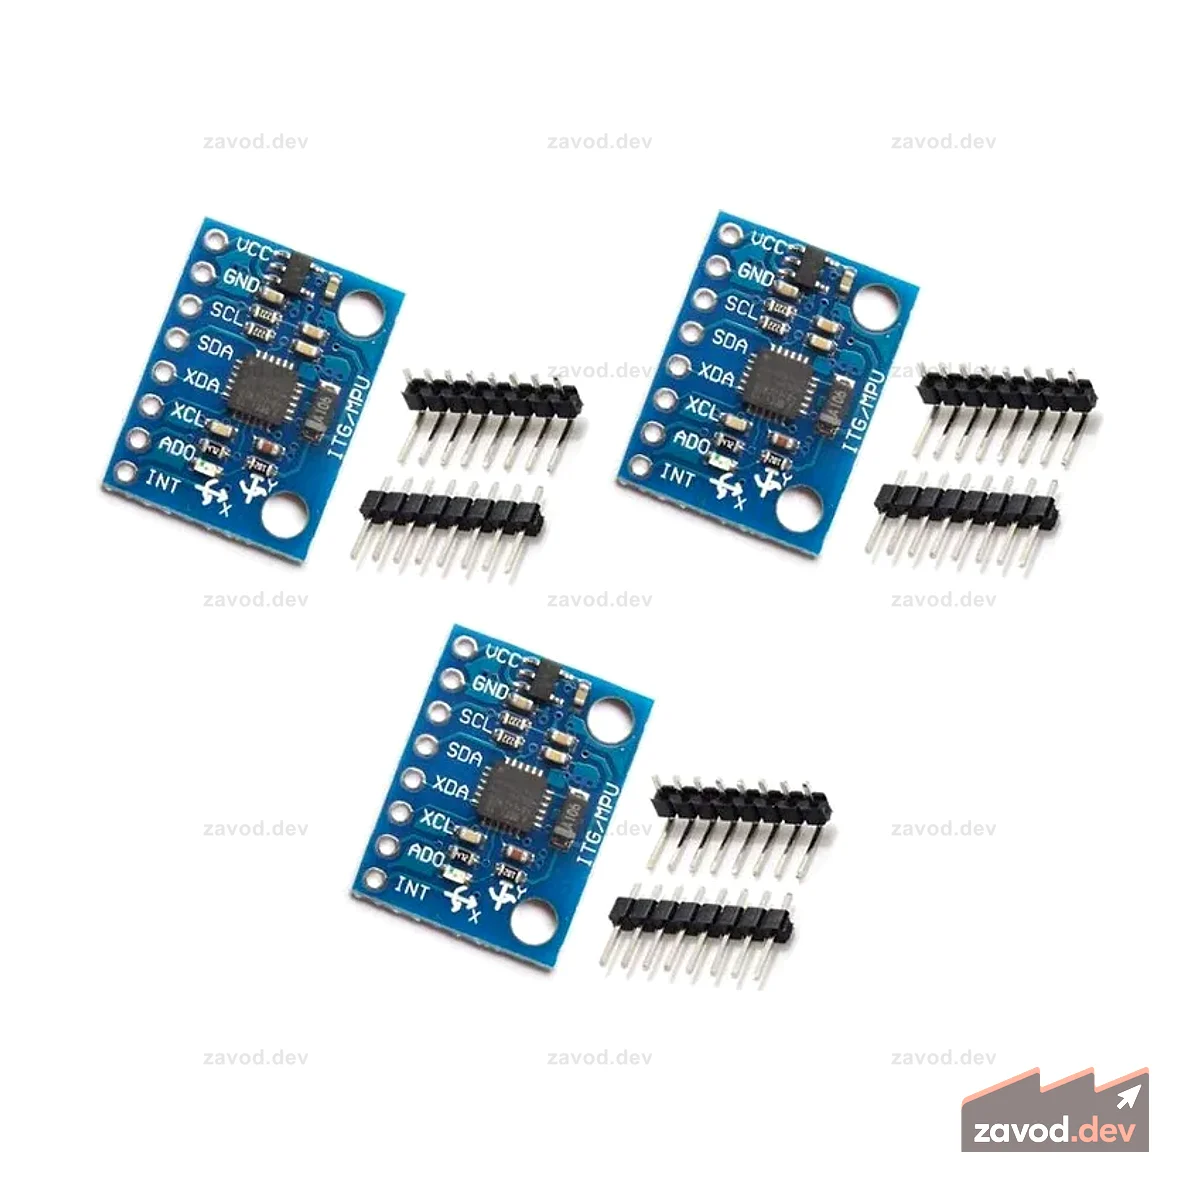
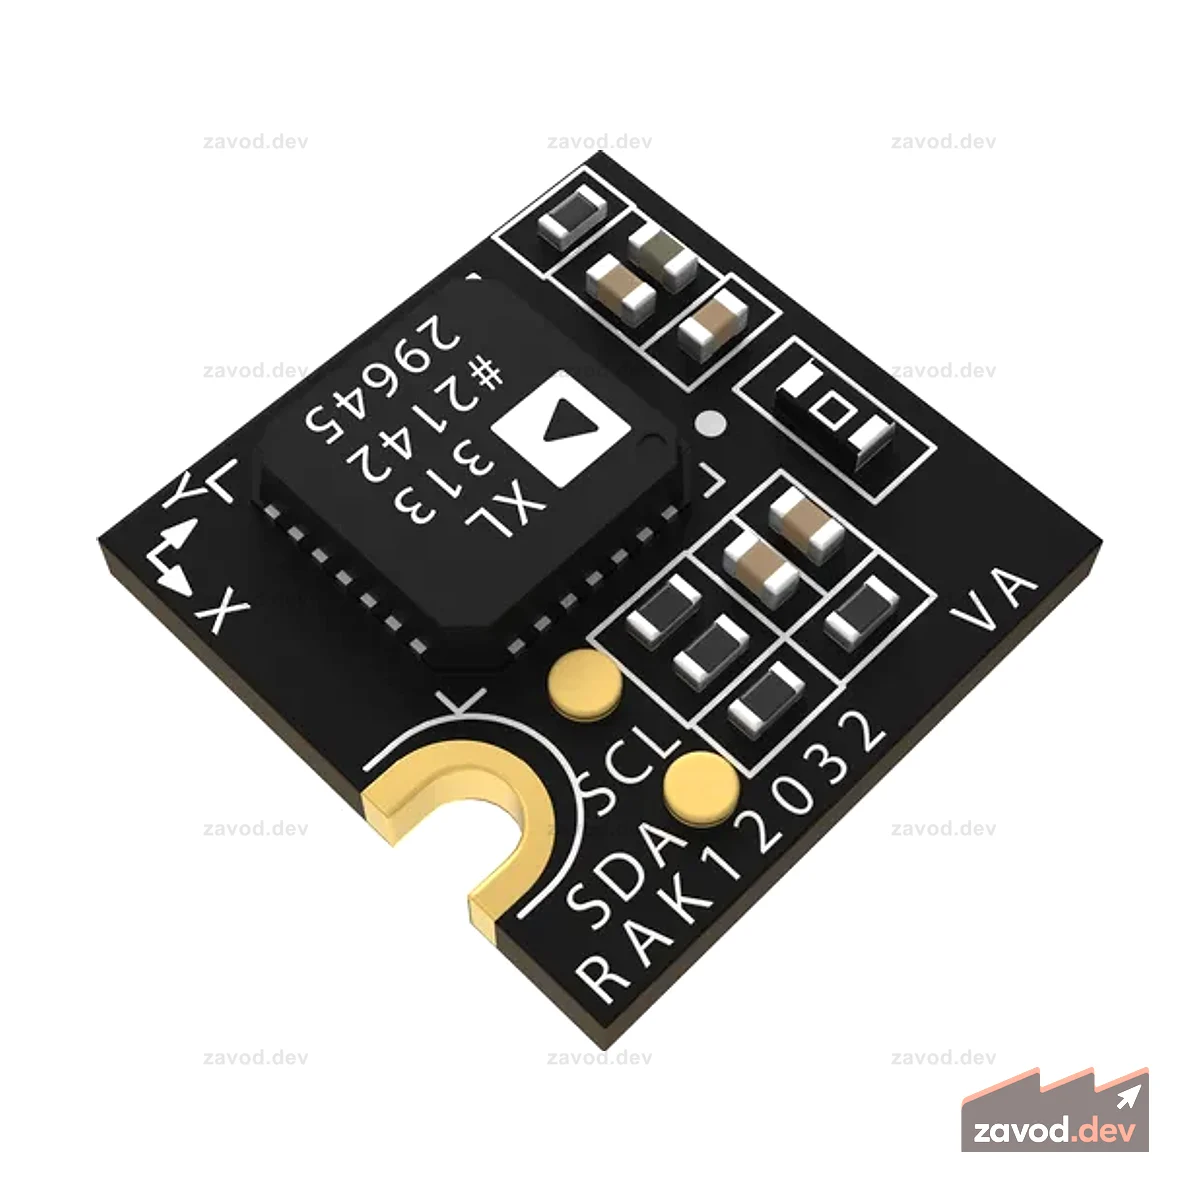
Датчики движения определяют ускорение, угловую скорость и ориентацию в пространстве: акселерометры, гироскопы, магнитометры и интегрированные инерциальные модули IMU (6-осевые MPU-6050, ICM, 9-осевые с магнитометром, BNO-серия с аппаратным слиянием данных).
При выборе учитывают число осей, диапазоны измерения (g и °/с), шум и дрейф нуля, частоту выборки, наличие встроенного DMP/сенсор-фьюжна и интерфейс (I2C, SPI). IMU с аппаратным слиянием выдают готовые углы ориентации (кватернионы), снимая нагрузку с процессора. Низкий дрейф гироскопа критичен для одометрии и стабилизации.
Применение — стабилизация дронов и подвесов, инерциальная навигация и одометрия роботов, контроль наклона и вибрации оборудования, предиктивная диагностика по виброанализу, носимая электроника. Данные движения дополняют LiDAR и камеры в задачах локализации. Аудитория — разработчики робототехники и встраиваемых систем. Подбор по осям, точности и интерфейсу, отгрузка для юрлиц, доставка по России.
IMU и гироскопы — ключевые компоненты систем ориентации, стабилизации и навигации в робототехнике и AI-устройствах. Выбор зависит от осности измерений, точности и интерфейса связи.
Определите, какие физические величины нужны вашей системе. 3-осевой акселерометр фиксирует линейные ускорения, 3-осевой гироскоп — угловые скорости. IMU класса 6DOF объединяет оба, 9DOF добавляет магнитометр для компасного курса, 10DOF — ещё и барометр. Для систем ориентации дронов и мобильных роботов достаточно 6DOF с программным фильтром Маджвика или Махони. Если требуется абсолютный курс (heading) без внешней референции — берите 9DOF. Для indoor-навигации без GPS компас малополезен из-за магнитных помех, и 6DOF предпочтительнее.
Ключевые параметры: нулевой дрейф (zero-rate offset, в °/с), спектральная плотность шума (в °/с/√Гц) и полный диапазон измерений. Для промышленных манипуляторов и навигационных систем ищите гироскопы с дрейфом менее 0,01 °/с и малым ARW (angle random walk). Для задач распознавания жестов или контроля вибрации требования ниже. Диапазон акселерометра выбирайте под ударные нагрузки: ±2g достаточно для медленных платформ, ±16g нужно для механических систем с ударами. Обращайте внимание на температурную стабильность — у промышленных датчиков она нормируется в datasheet.
Большинство IMU используют I2C или SPI. SPI предпочтительнее при частоте опроса выше 1 кГц или при работе в шумном окружении. Некоторые модули поддерживают UART с готовыми пакетами данных — удобно для встроенных систем без RTOS. Проверьте наличие встроенного DMP (Digital Motion Processor): он снимает нагрузку с основного MCU, вычисляя кватернионы аппаратно. Уточните уровни логики (3,3 В или 5 В) и наличие согласования уровней на плате модуля. Семейства на базе MEMS-кристаллов от признанных производителей (InvenSense, Bosch, STMicroelectronics) имеют обширную экосистему библиотек под Arduino, STM32, ROS.
Для outdoor-роботики и промышленного оборудования выбирайте модули с защитой или предусматривайте виброизоляционное крепление: жёсткий монтаж на вибрирующую конструкцию вносит ошибки измерений. Оцените диапазон рабочих температур — потребительские модули обычно ограничены 0...+70 °C, промышленные покрывают −40...+85 °C. При использовании в экранированных корпусах убедитесь, что металлическая крышка не искажает показания магнитометра (актуально для 9DOF).
Чаще всего это аналоговый выход 4–20 мА (помехоустойчив на длинных линиях), цифровой Modbus по RS485 для шинного опроса множества точек, либо I2C/SPI для платных сенсоров рядом с MCU. Дискретные датчики дают сухой контакт или PNP/NPN-выход. Для распределённых систем удобнее RS485/Modbus, для встраиваемых модулей — I2C.
Смотрят на диапазон и точность: для температуры это термопары, Pt100/Pt1000 или цифровые сенсоры по I2C, для газа — электрохимические и NDIR-модули (CO2, CO), для влажности — ёмкостные датчики с выходом по I2C/Modbus. Важны степень защиты IP, химстойкость корпуса и компенсация дрейфа. В агрессивной среде ставят выносной зонд с разъёмным кабелем.
LiDAR даёт точное измерение и облако точек на десятки метров, подходит для навигации роботов и сканирования; ультразвуковые датчики дёшевы, работают в пыли и тумане, но имеют широкий конус и метровый диапазон; ToF и ИК-дальномеры компактны и быстры на коротких дистанциях. Учитывайте отражающую способность цели, угол обзора и частоту обновления. Интерфейсы — UART, I2C, Ethernet или CAN.
IMU объединяет акселерометр и гироскоп (6 осей) для измерения ускорений и угловых скоростей — это база стабилизации дронов и одометрии роботов. 9-осевые модули добавляют магнитометр для абсолютного курса (компас), что убирает дрейф по рысканью. Подключение по I2C или SPI; для точной ориентации используют сенсорный фьюжн (фильтр Калмана, алгоритмы Mahony/Madgwick).
Платные и модульные датчики калибруют программно — задают offset и масштаб по эталону, для газовых модулей делают периодическую калибровку нуля и span. Для коммерческого учёта и метрологии нужны средства измерений утверждённого типа с поверкой по требованиям ГОСТ и Росстандарта — обычные сенсорные модули для этого не предназначены. Уточняйте, нужна ли вам аттестованная точность или достаточно индустриальной.
Да, отгружаем промышленные датчики среды, расстояния и движения юрлицам по безналу, готовим КП и счёт с НДС. Ходовые позиции держим в наличии, по остальным называем срок поставки под заказ. Доставка по России, отгрузочные документы прилагаем.
Зависит от задачи. Если системе нужен абсолютный азимут (навигация по компасу, геопозиционирование), добавьте внешний магнитометр или используйте 9DOF-модуль. Если достаточно относительной ориентации (стабилизация, управление движением), 6DOF с хорошим фильтром полностью покрывает задачу и проще в калибровке.
Возьмите из datasheet значение ARW (угловое случайное блуждание) и дрейф нуля, смоделируйте накопленную ошибку за характерное время работы вашей системы. Для большинства наземных роботов с коррекцией от энкодеров или колёс бюджетные MEMS справляются. Для автономных БПЛА без GPS или высокоточных манипуляторов инвестируйте в тактические или промышленные классы с нормируемой температурной стабилизацией.
Для платных модулей с короткими трассами обычно выбирают SPI: до 10–20 МГц, ниже задержка и меньше риск коллизий, чем у I2C. I2C удобен для прототипов, но чувствителен к длине шины. UART подходит для готовых AHRS-модулей, CAN/CANopen — для распределённых систем с кабелем и помехами.
Проверяйте диапазон угловой скорости, например ±250…±2000 °/с, шум в °/с/√Гц, bias instability, g-sensitivity в °/с/g и наличие встроенных ФНЧ. Для двигателей, БПЛА и станков важны частота ODR 1–8 кГц, механическая развязка и устойчивость к вибрациям по IEC 60068.
Да, если рабочий диапазон шире комнатного, например −40…+85 °C. У MEMS смещение акселерометра и гироскопа заметно плывёт с температурой. Ищите датчики с factory calibration, встроенным термодатчиком и коэффициентами компенсации или закладывайте калибровку bias/scale по нескольким точкам.