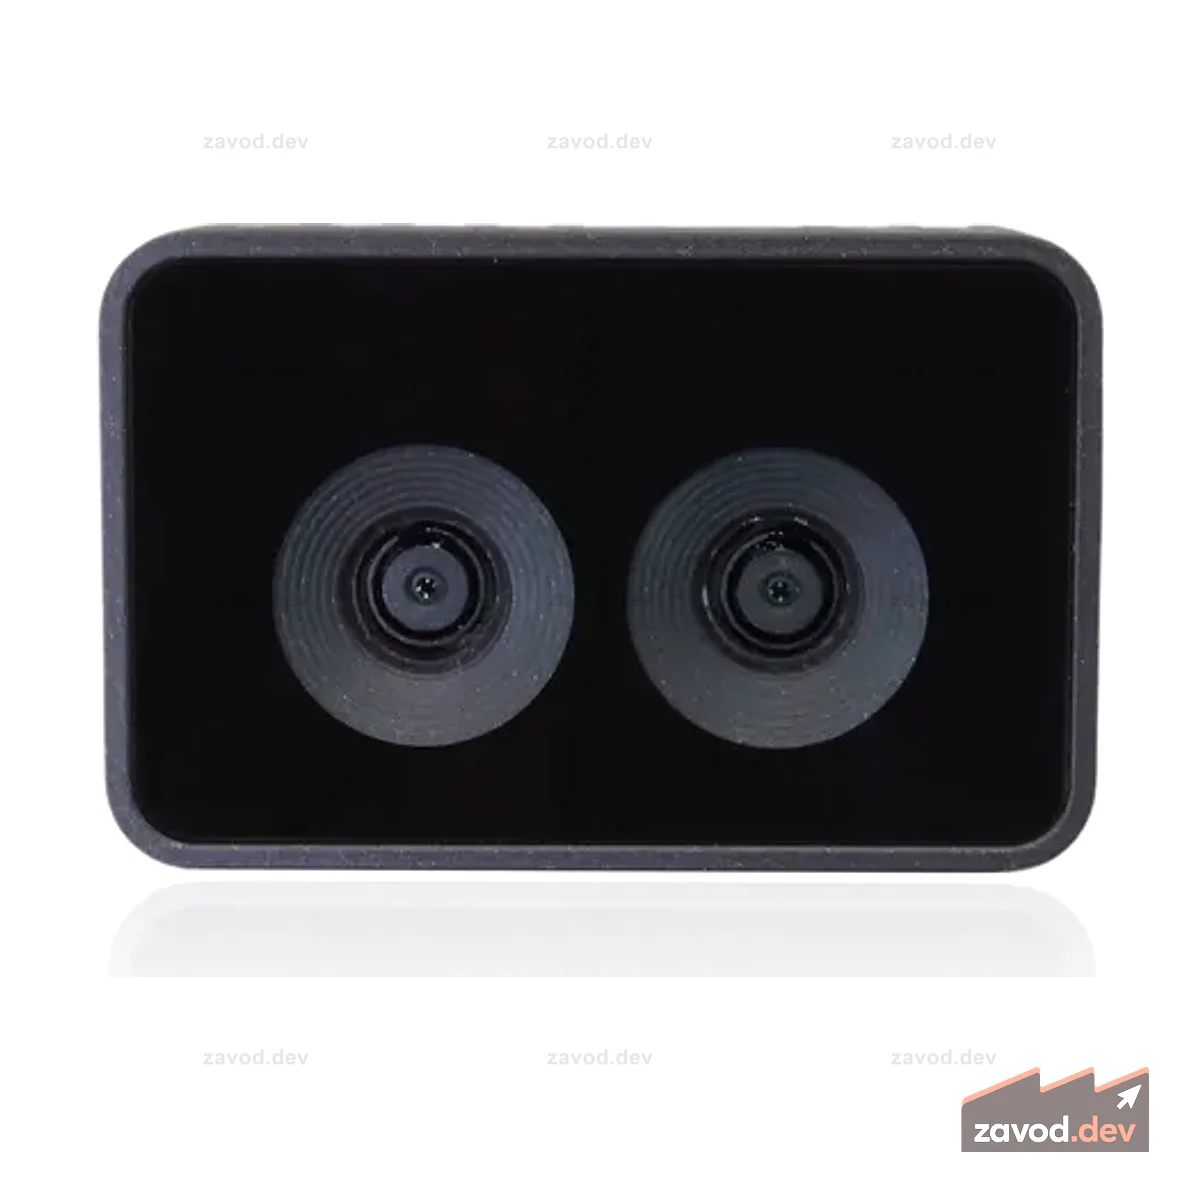
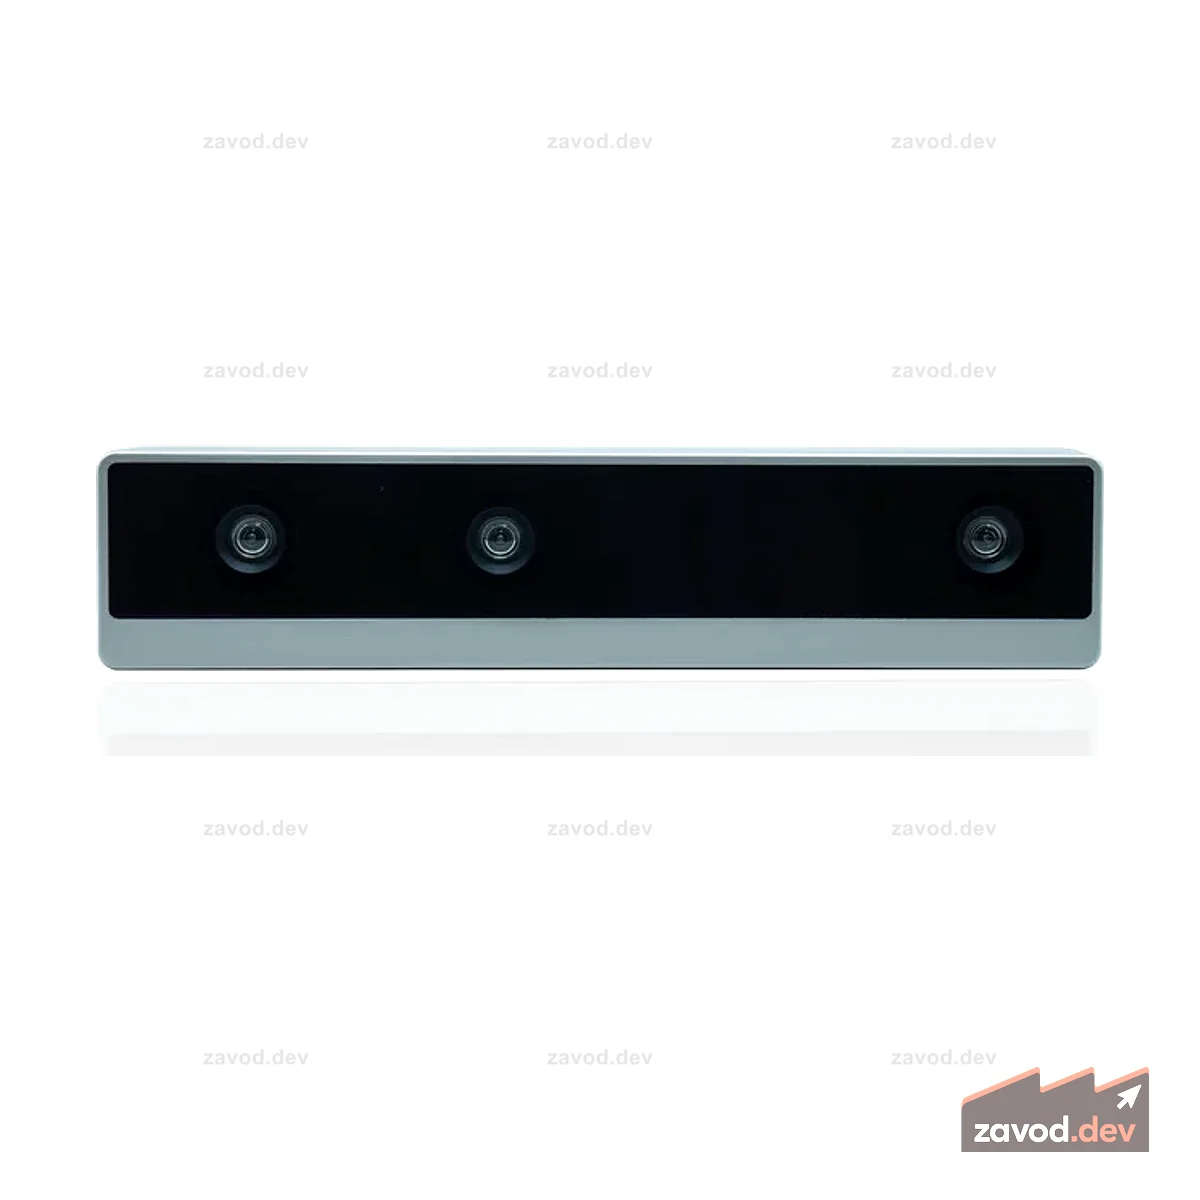
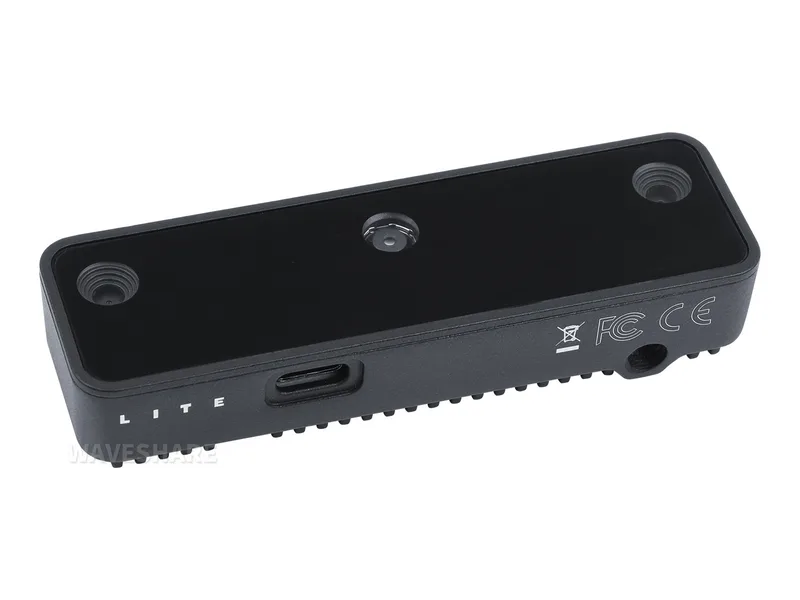
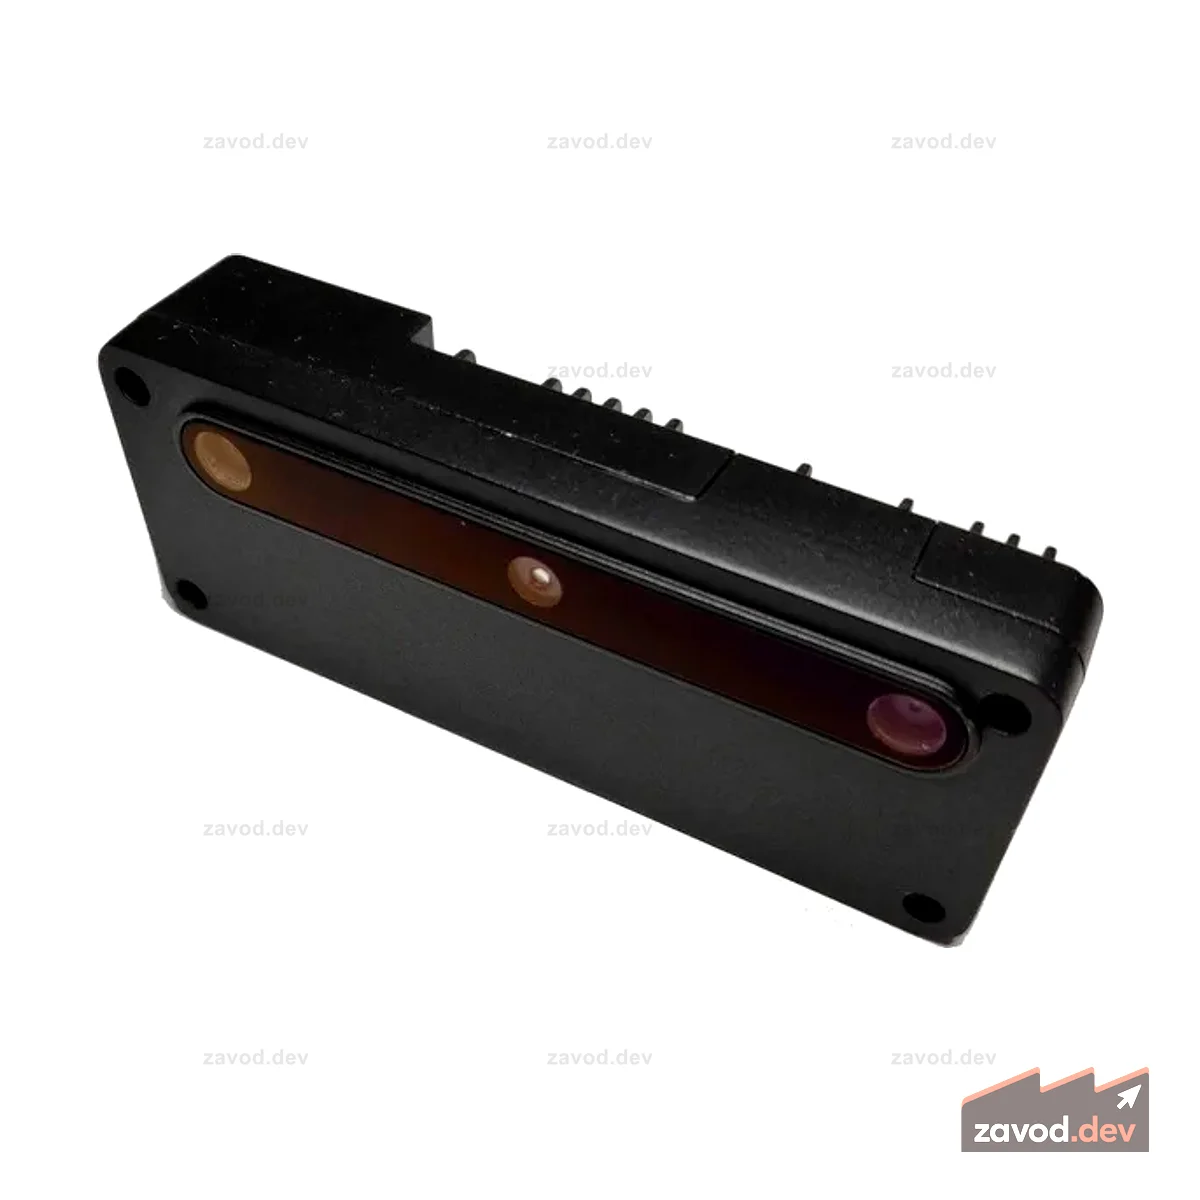
Lucid Vision Labs3D-камера Helios Time of Flight (ToF)
279 641 ₽
Под заказЦена для справки. Окончательная цена — в счёте. Не публичная оферта.
1
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Подборка из практичных позиций, которые удобно брать в первую очередь для быстрого запуска, теста и пилота.
3D-камера Helios Time of Flight (ToF)Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
3D и depth-камеры формируют карту глубины сцены и облако точек: Intel RealSense (активное ИК + стерео), Luxonis OAK (стерео с встроенным AI-процессором), Stereolabs ZED (стерео с нейросетевым depth), а также ToF-камеры.
Выбор зависит от принципа измерения глубины (структурированный свет, стерео, time-of-flight), рабочей дистанции и точности по Z, разрешения карты глубины, частоты кадров и условий освещённости. RealSense и ToF хорошо работают в помещении на средних дистанциях; стереокамеры ZED и OAK дают глубину на улице и на больших расстояниях; OAK дополнительно выполняет инференс нейросетей на борту. Выход — depth, RGB-D и облако точек по USB или Ethernet.
Применение — бинпикинг и захват деталей роботом, измерение объёма и габаритов, навигация и обход препятствий AGV, 3D-сканирование, контроль формы. Глубина дополняет 2D-зрение там, где важна геометрия. Аудитория — робототехники и интеграторы. Подбор по дистанции и точности, отгрузка юрлицам, доставка по России.
3D и depth-камеры измеряют расстояние до объектов попиксельно, формируя карту глубины или облако точек. Выбор технологии и характеристик определяется задачей: захват жестов, бинпикинг, навигация робота или метрологический контроль качества требуют принципиально разных решений.
Структурированный свет (structured light) даёт высокую точность в контролируемых условиях, но плохо работает на улице и при ярком солнце. Time-of-Flight (ToF) — одночиповые решения с невысоким разрешением, но хорошей скоростью; подходят для навигации и жестов. Стереозрение (passive/active stereo) масштабируется по базису и работает при внешнем освещении, но требует мощи GPU или выделенного процессора. LIDAR-интеграция нужна только при дальностях свыше 5–10 м на улице. Определите среду: закрытое помещение с искусственным светом — структурированный свет или ToF; склад с естественным освещением — active stereo или ToF с инфракрасным прожектором.
Дальность измерения: для бинпикинга и манипуляторов обычно достаточно 0.2–2 м; для паллетирования и складской навигации — 0.5–8 м. Точность по глубине: для метрологии нужны единицы миллиметров или субмиллиметры; для навигации AGV — сантиметры. Разрешение depth-карты: чем выше, тем лучше детализация мелких объектов, но выше нагрузка на обработку. Частота кадров (fps): быстрые конвейеры и перемещающиеся манипуляторы требуют от 30 fps и выше. RGB+D: наличие совмещённой цветовой камеры критично для задач распознавания и классификации объектов одновременно с захватом формы.
Проверьте интерфейс подключения: USB3, GigE, CoaXPress или M12-разъём — от этого зависит длина кабеля и задержки. Для встраиваемых систем и роботов важна совместимость с ROS/ROS2: наличие официального пакета или открытого драйвера экономит недели интеграции. SDK должен отдавать облако точек в стандартных форматах (PCL, PLY, Open3D). Для промышленных роботов уточните поддержку GigE Vision / GenICam — это отраслевой стандарт, обеспечивающий совместимость с большинством машинного зрения. Степень защиты IP54 и выше нужна при работе в запылённых зонах или при промывке оборудования.
Чувствительность к освещению: уточните, есть ли инфракрасный прожектор, и каков его класс лазерной безопасности (Class 1 безопасен для промышленного применения вблизи людей). Тепловыделение и термостабильность: длительная непрерывная работа в тёплом цехе может влиять на точность ToF-сенсоров. Наличие заводской калибровки и возможность полевой рекалибровки — критично для точных измерений. Сертификация CE/UL важна для встраивания в серийное оборудование. Уточняйте MTBF и наличие промышленного исполнения — потребительские устройства не рассчитаны на трёхсменную работу.
GigE Vision удобен на дистанции до 100 м по витой паре, поддерживает PoE и несколько камер на коммутаторе — это стандарт для конвейеров. USB3 Vision даёт высокую пропускную способность на коротком кабеле (до 3–5 м) и простое подключение к ПК. Camera Link и CoaXPress берут для скоростных линейных камер и максимального FPS, где важна детерминированная задержка.
Объектив выбирают по формату матрицы (1/1.8", 2/3", 1"), креплению (C-mount, CS-mount, M12) и требуемому полю зрения: фокусное расстояние считают из рабочей дистанции, размера объекта и сенсора. Разрешающая способность объектива в мегапикселях должна быть не ниже разрешения сенсора, иначе теряется детализация. Для контроля размеров берут телецентрические объективы — они убирают перспективные искажения.
Depth-камеры строят карту глубины: Intel RealSense и Luxonis OAK используют стереопару с активной ИК-подсветкой, ZED — пассивное стерео, а ToF-сенсоры меряют время полёта света. 3D-сканеры на структурированном свете дают субмиллиметровую точность для контроля геометрии и роботизированного захвата (bin picking). Выбор зависит от дистанции, точности и освещённости сцены.
Промышленное освещение задаёт повторяемость съёмки: кольцевые, барные и backlight-светильники подсвечивают объект так, чтобы дефект давал стабильный контраст. Подбирают геометрию (купольный свет для бликующих поверхностей, тёмное поле для царапин), цвет (монохром повышает контраст под фильтр) и режим стробирования, синхронизированный с триггером камеры. Без управляемого света алгоритм нестабилен при смене внешней засветки.
DPM-считыватели читают прямую маркировку (Data Matrix, выгравированную или выбитую на металле), где нет контраста печати — им нужна специальная подсветка и алгоритмы под низкоконтрастные коды. Обычные сканеры рассчитаны на печатные 1D/2D-коды (EAN, Code 128, QR). Промышленные считыватели имеют триггер, интерфейсы RS232/Ethernet/USB и степень защиты IP65 для цеха.
Да, подбираем согласованный комплект: камера GigE/USB3 нужного разрешения, объектив под поле зрения и дистанцию, светильник с контроллером и кабели M12. Проверяем совместимость крепления и backfocus, чтобы система собралась без переходников. Поставка юрлицам с КП и счётом, по позициям не в наличии называем срок.
Стереокамера — это частный случай depth-камеры на основе пассивного стереозрения. Depth-камеры включают также ToF и структурированный свет: они активно подсвечивают сцену и не зависят от текстуры поверхности объекта, тогда как пассивное стерео теряет точность на однородных и блестящих поверхностях.
Технически возможно для прототипирования, но в серийном производстве это риск: потребительские устройства не имеют гарантированного MTBF, промышленных разъёмов, термостабильности и сертификации. При непрерывной эксплуатации и требованиях к точности лучше выбирать устройства с промышленным классом защиты и поддержкой GigE Vision.
Смотрите не только XYZ-разрешение, но и точность по Z на рабочей дистанции: например ±1–3 мм на 0,5–2 м или ±5–10 мм на 5 м. Важны FOV, минимальная дистанция, частота 15–60 fps, наличие confidence-map, калибровки intrinsics/extrinsics и стабильность при вибрации/температуре.
ToF подходит для динамики и больших зон, но чувствителен к мультипути и бликам; структурированный свет дает более точные облака на коротких дистанциях, но хуже переносит движение и внешнюю ИК-засветку. Для глянца проверяют HDR/экспозиции, поляризацию, длину волны 850/940 нм и фильтры.
Для промышленной интеграции обычно выбирают GigE Vision/USB3 Vision с GenICam или Ethernet SDK. Нужны аппаратный trigger/strobe, GPIO 5–24 В, PTP/IEEE 1588 или внешний sync для временной привязки. Проверьте пропускную способность для depth+RGB: при 1280×720×30 fps поток может быть сотни Мбит/с.