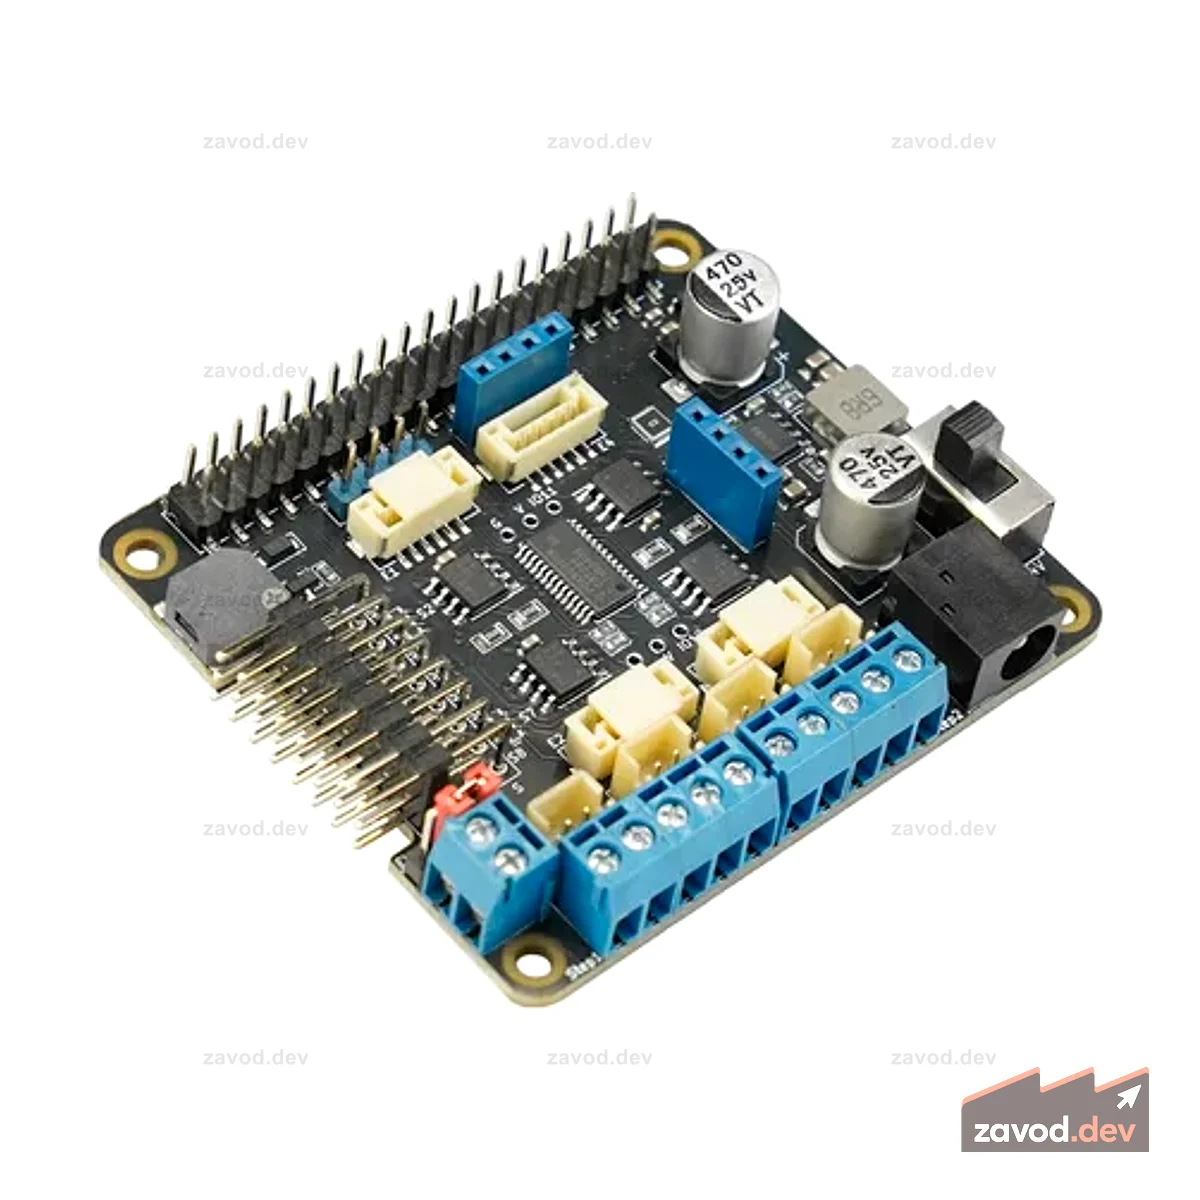
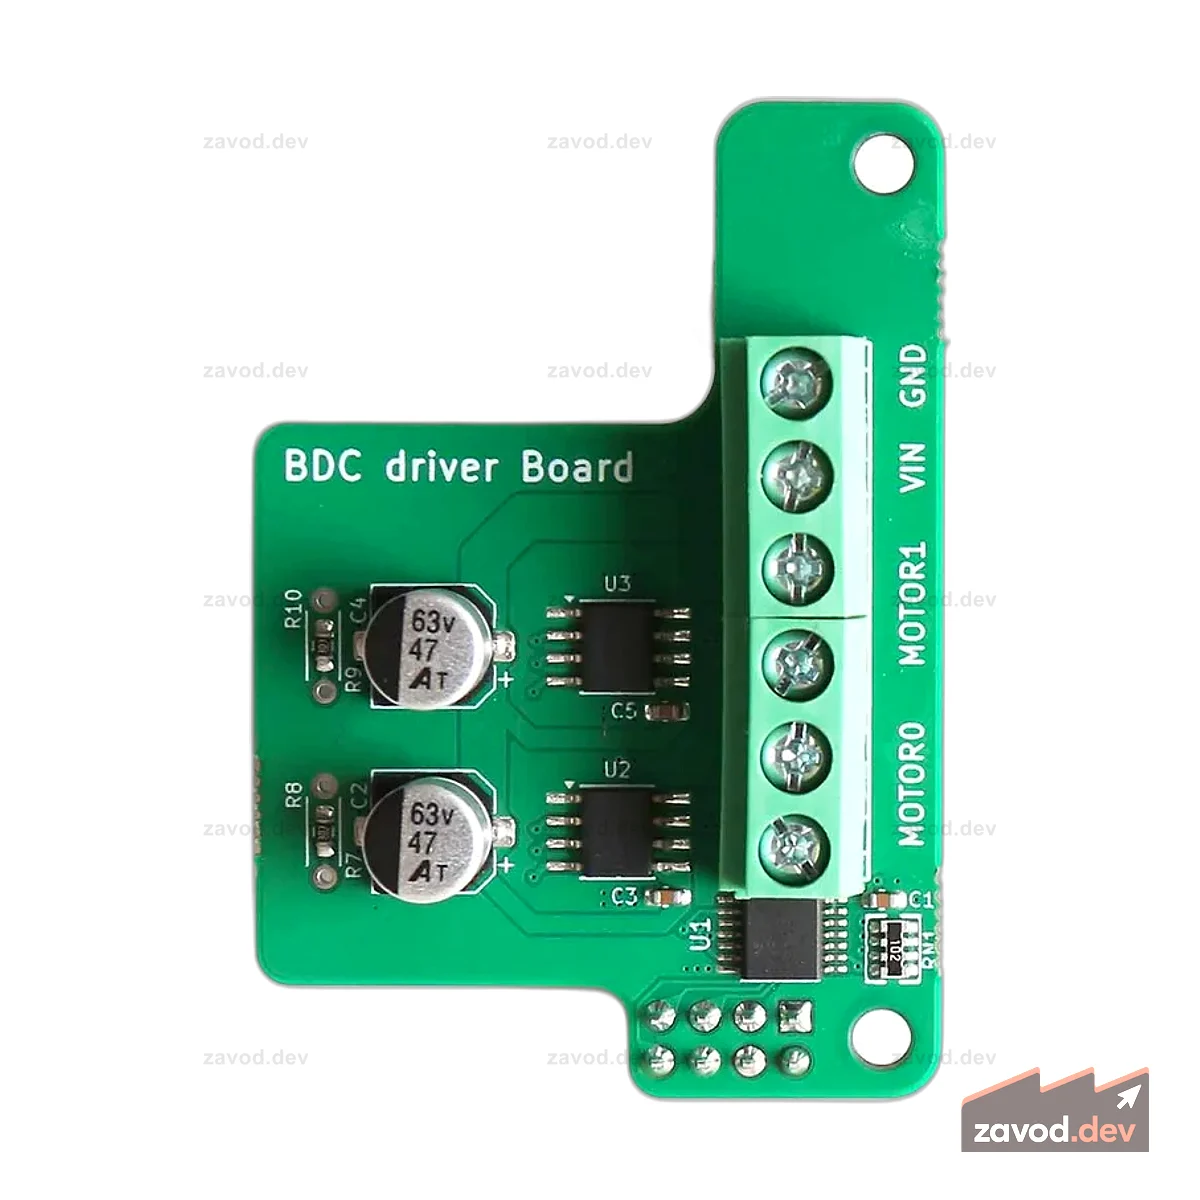
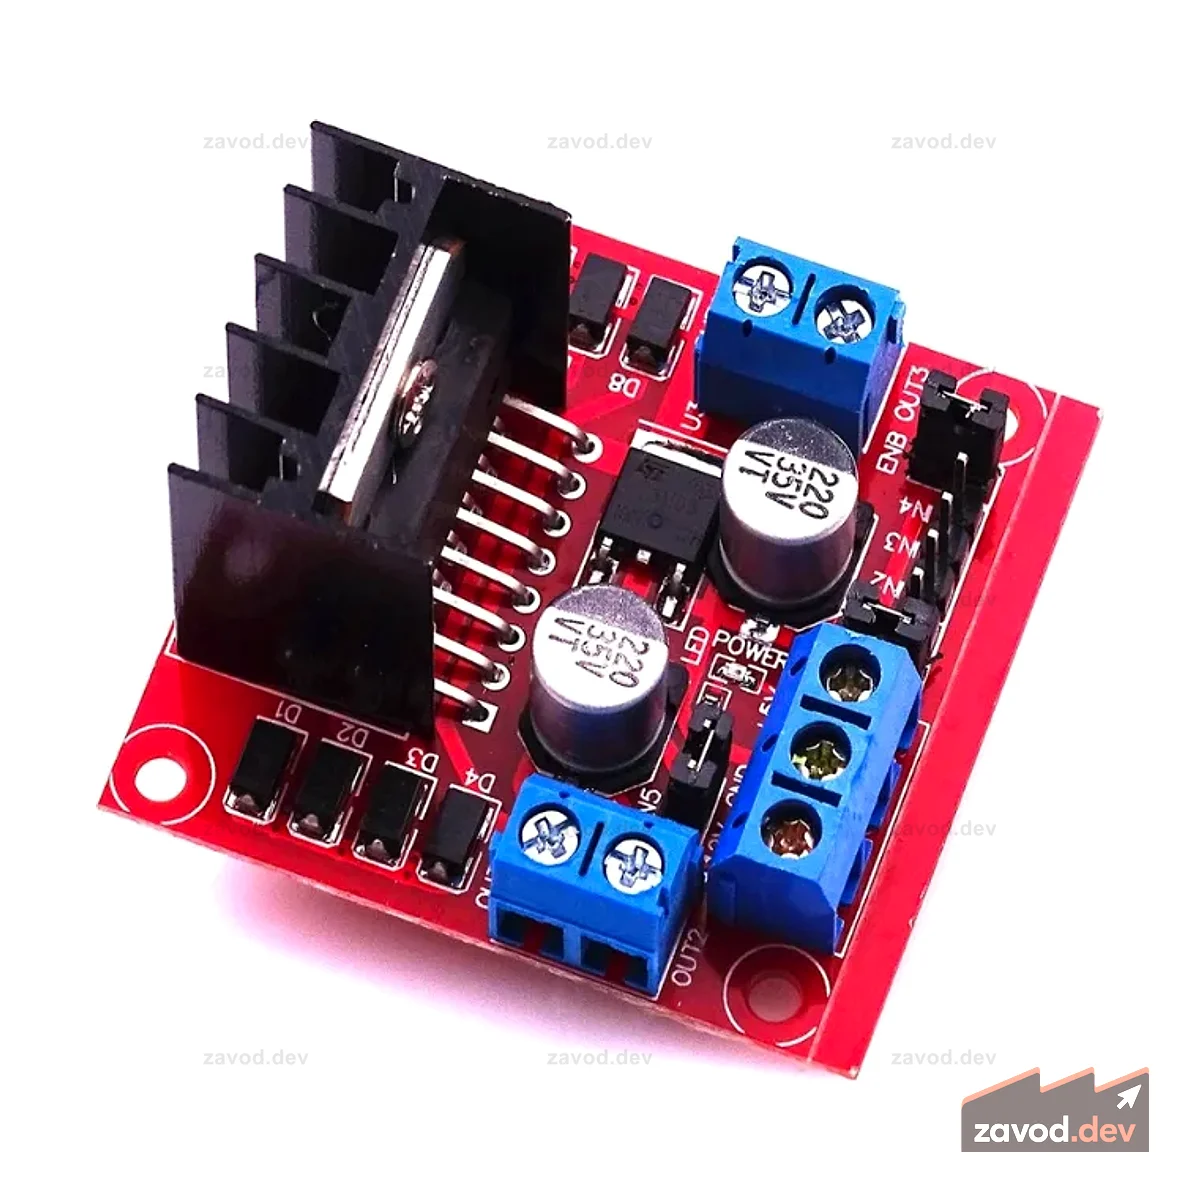
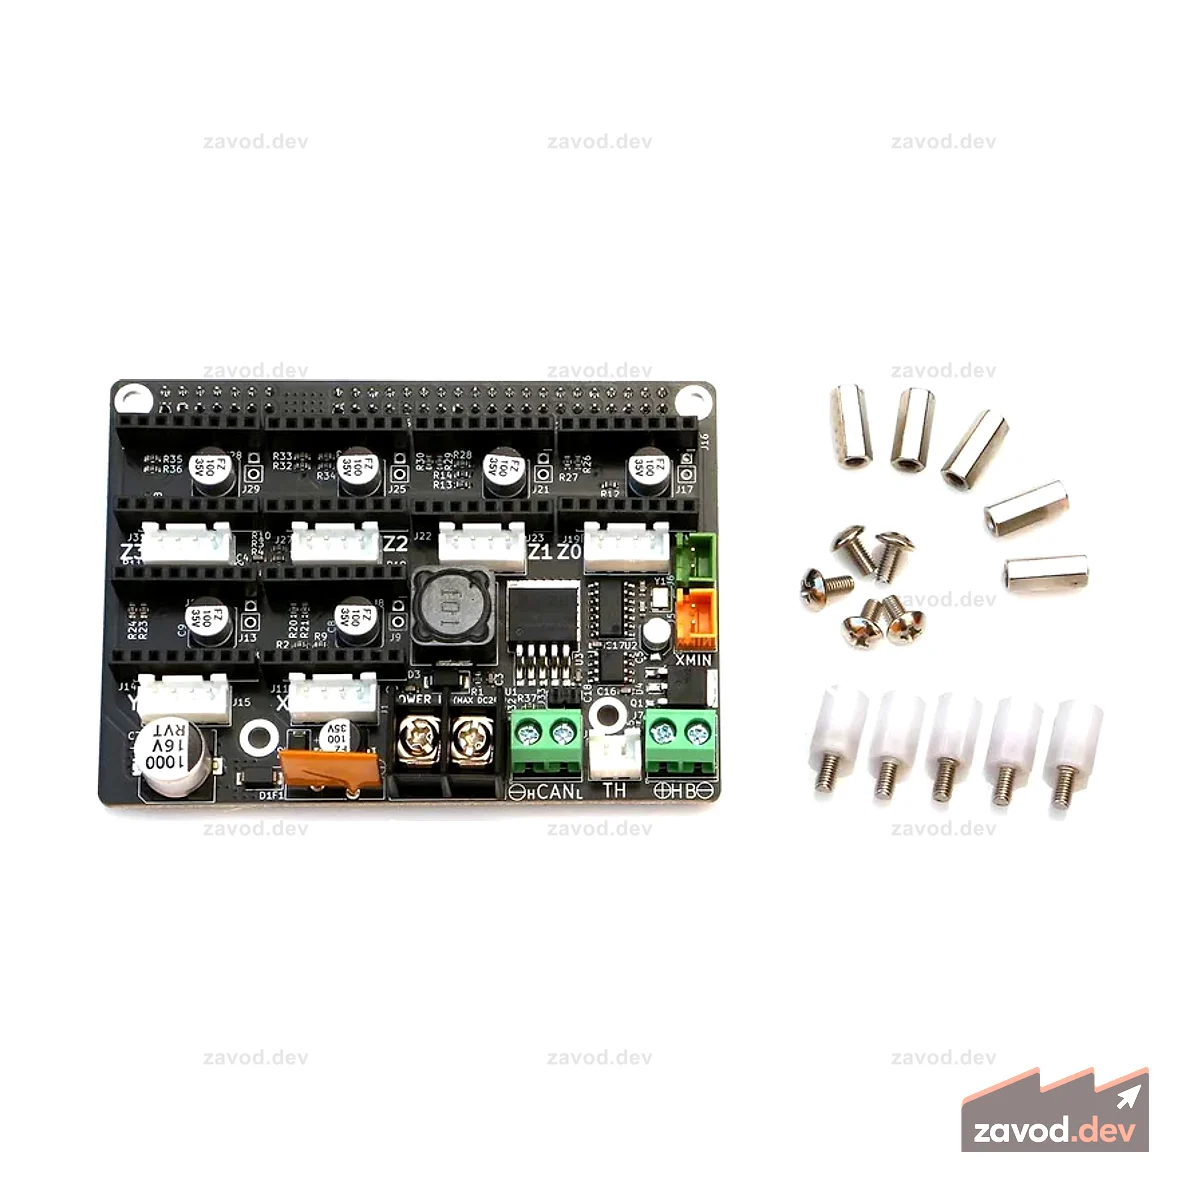
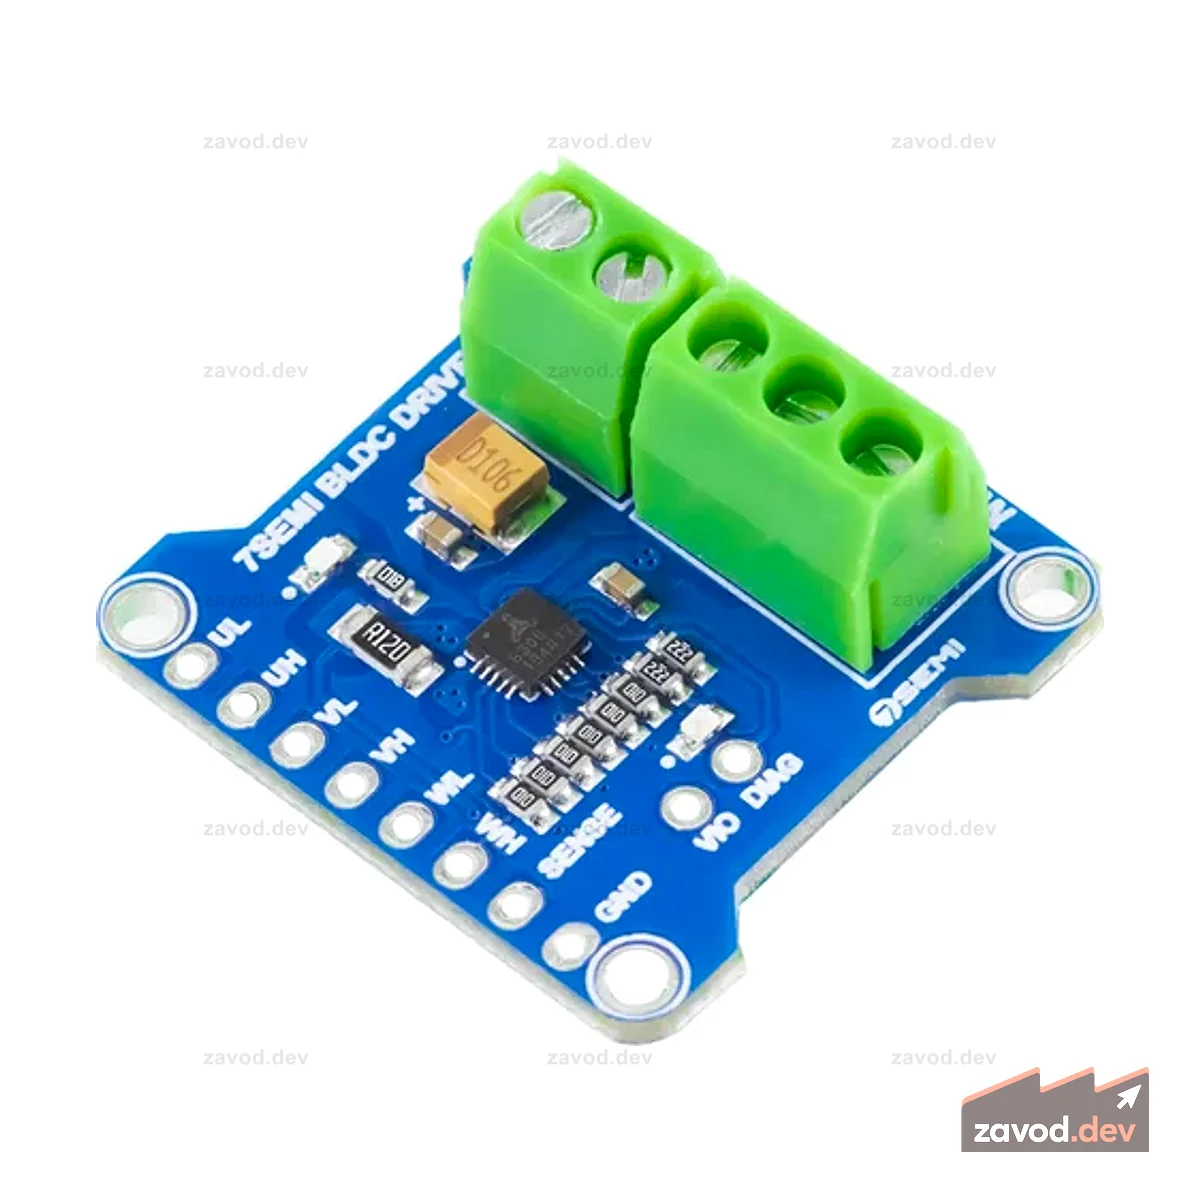
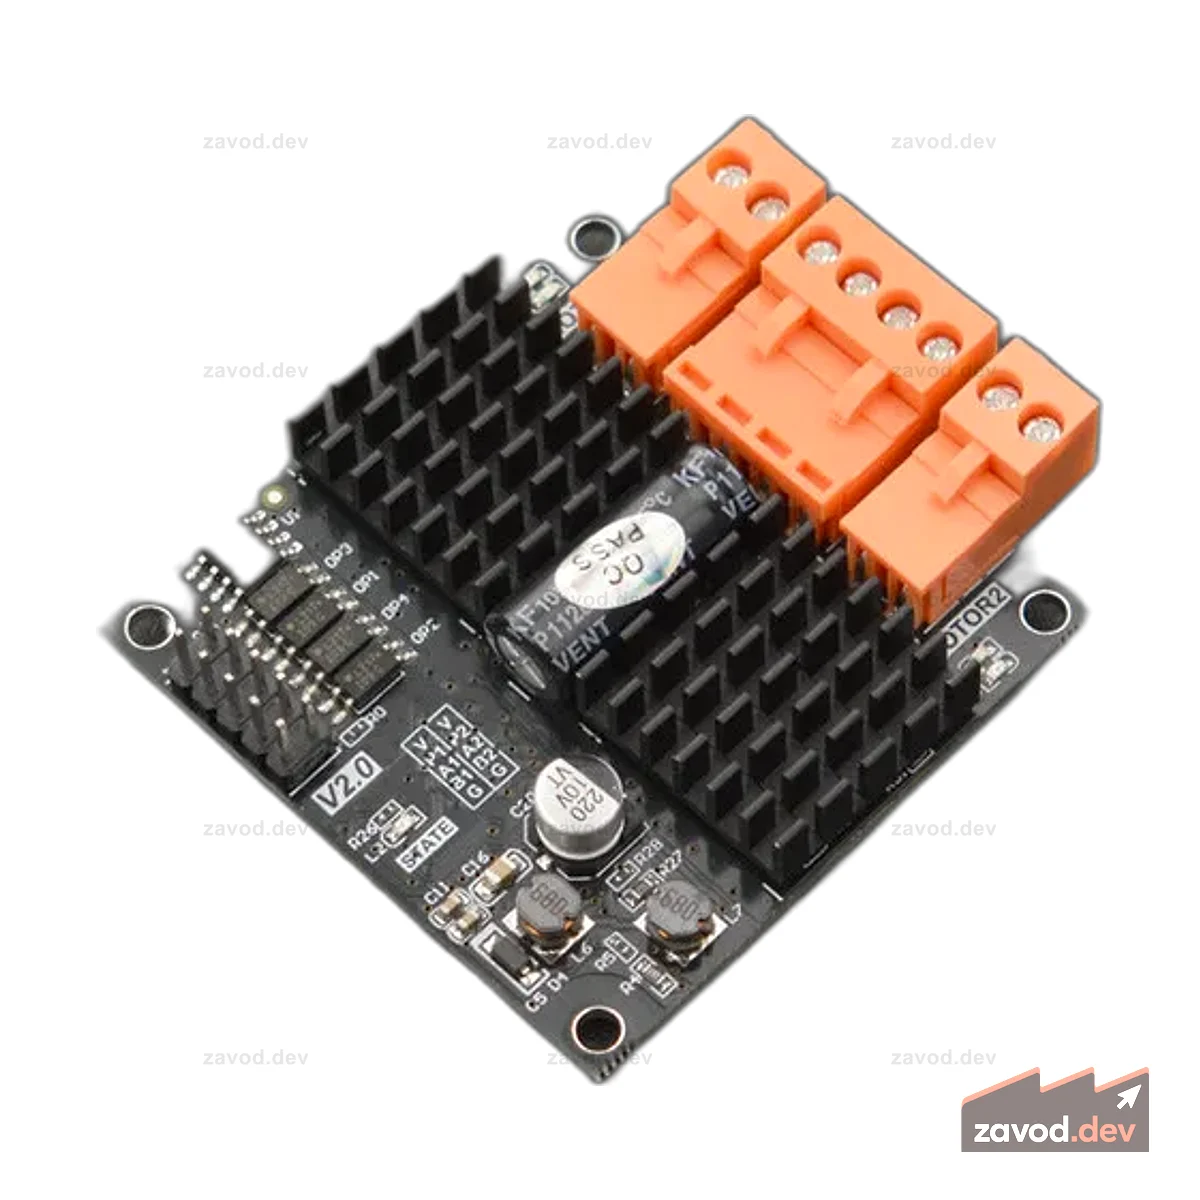
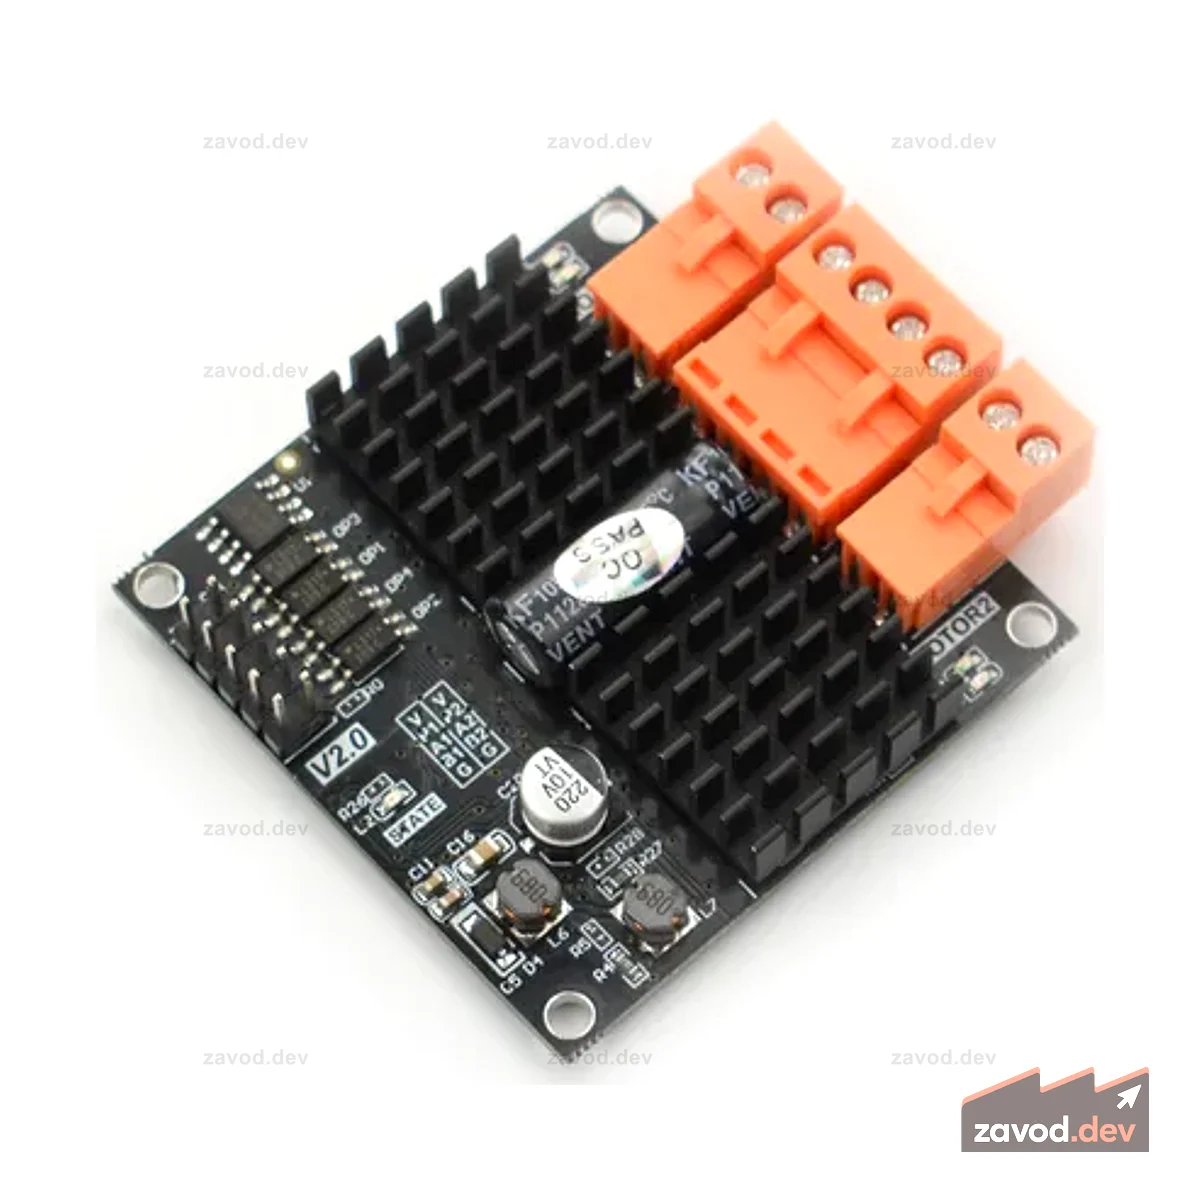
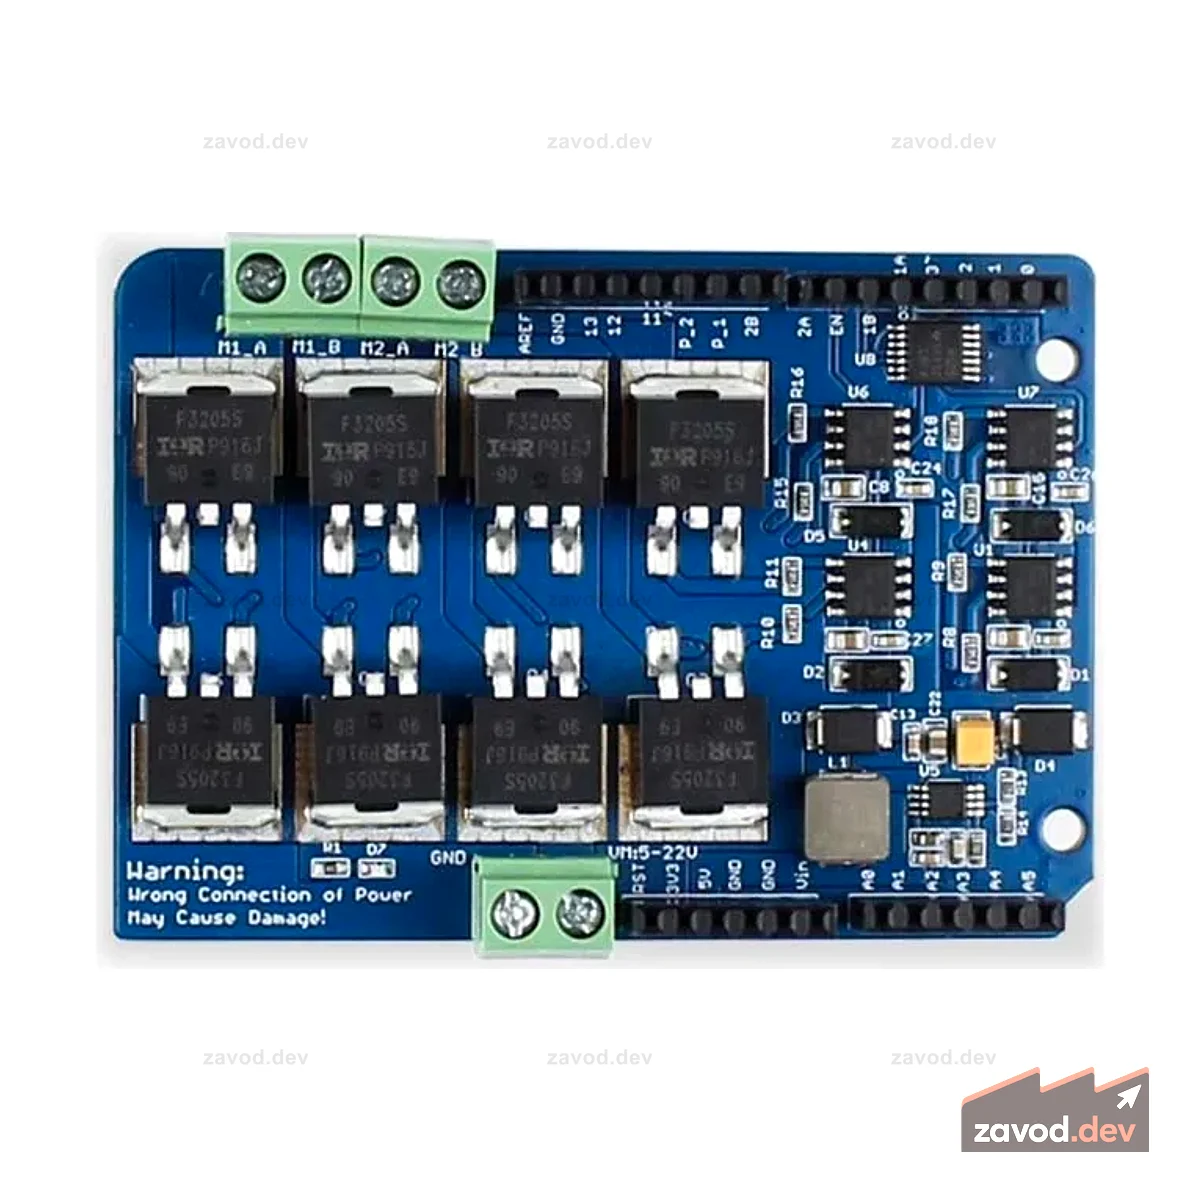
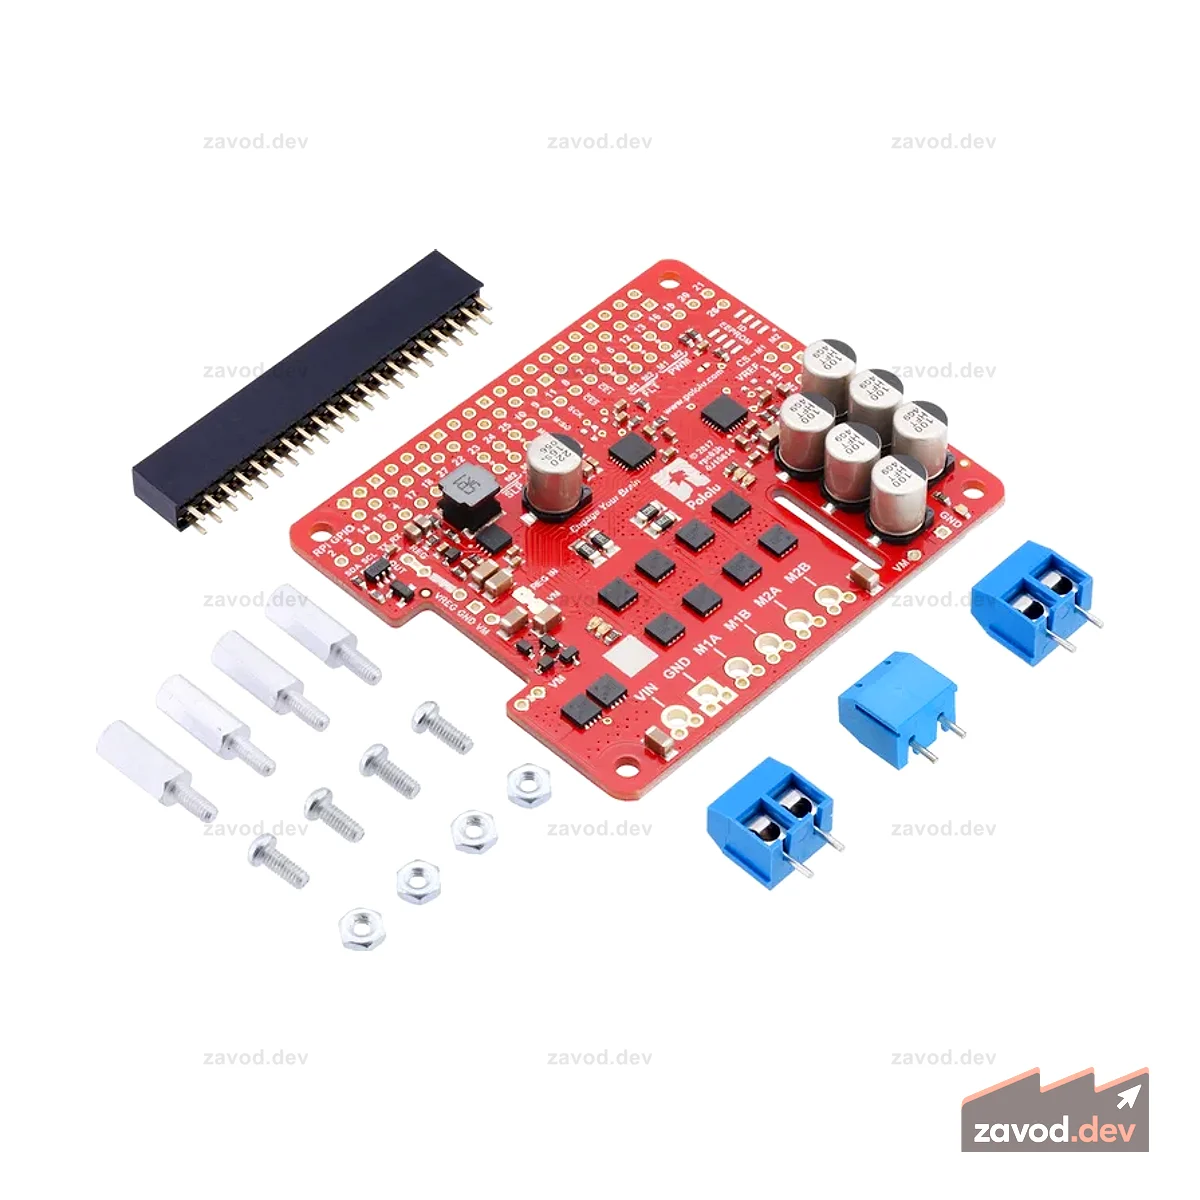
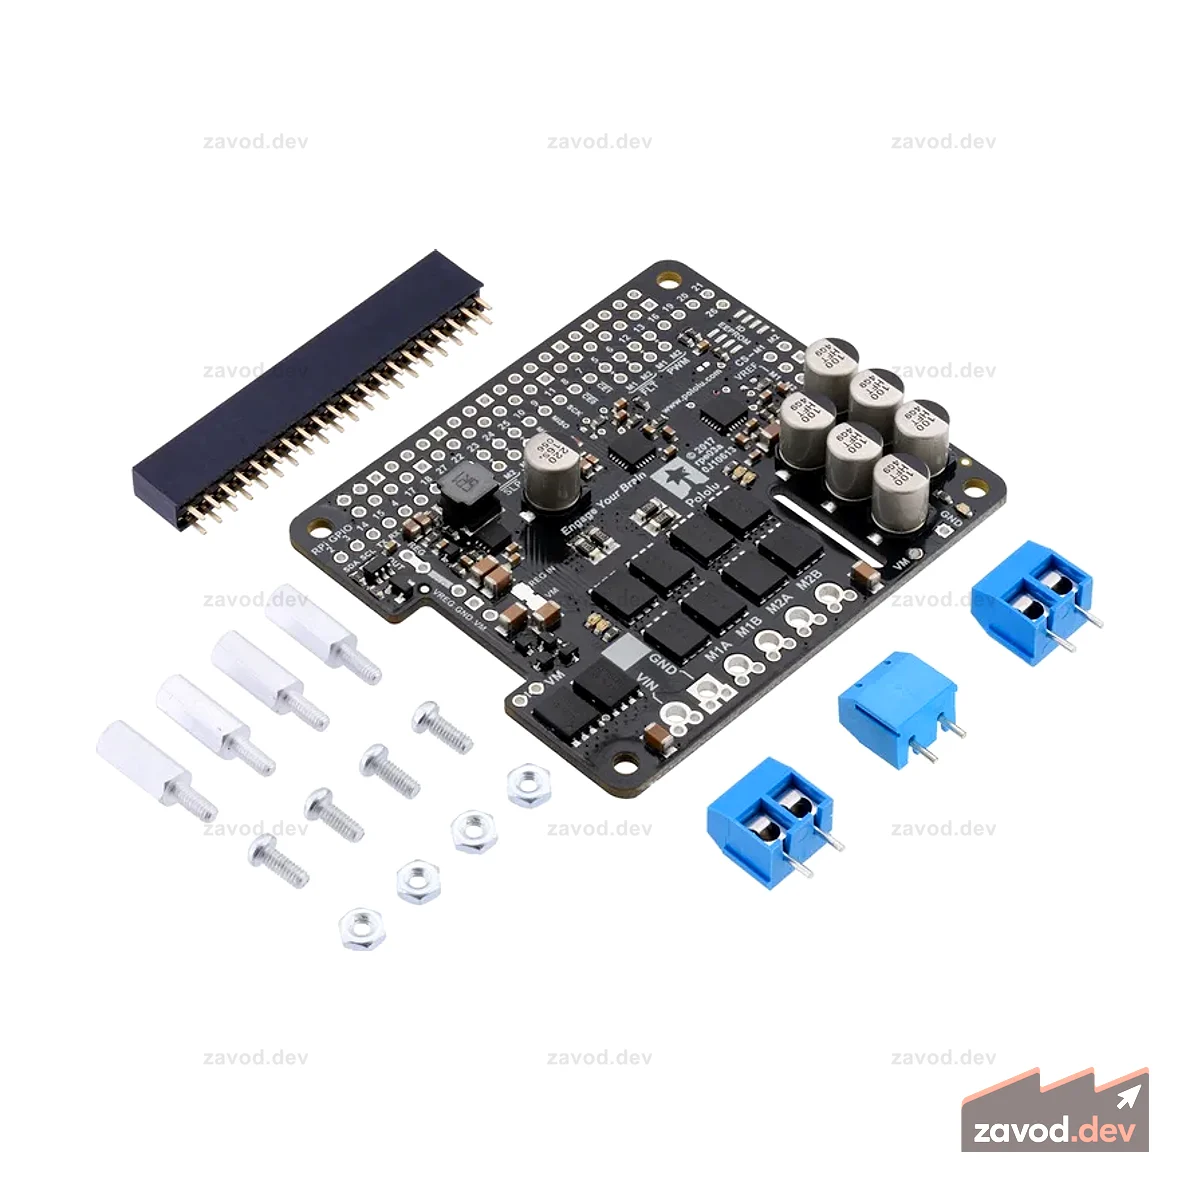
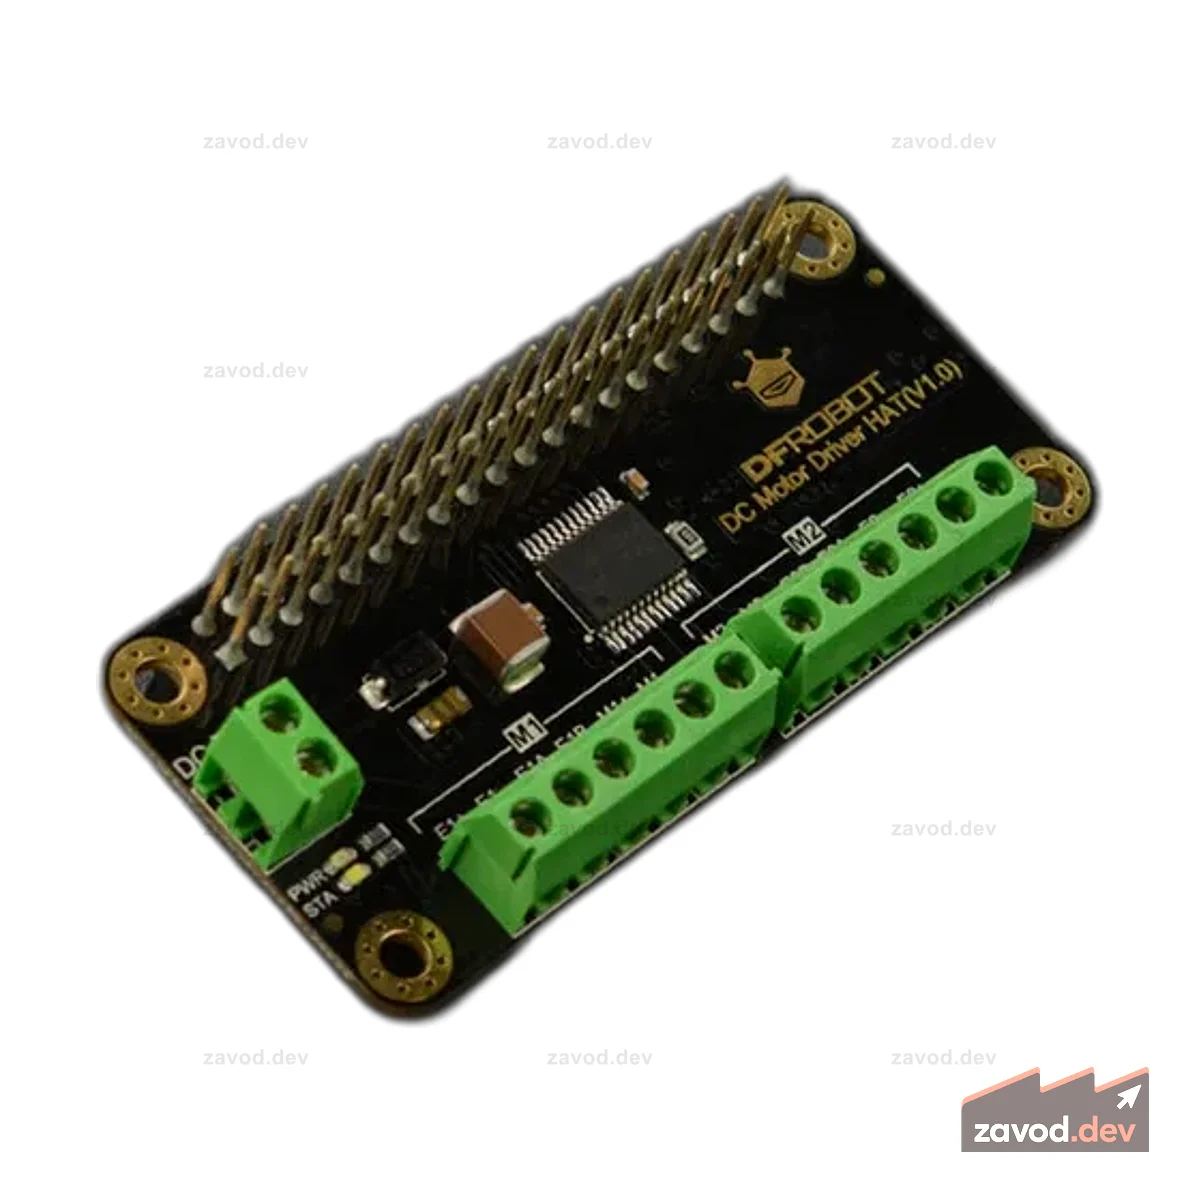
Seeed StudioПлата сервопривода для LeRobot
798 ₽
Под заказЦена для справки. Окончательная цена — в счёте. Не публичная оферта.
1
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Подборка из практичных позиций, которые удобно брать в первую очередь для быстрого запуска, теста и пилота.
Плата сервопривода для LeRobotЦена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Драйверы моторов — это силовые модули, согласующие управляющие сигналы контроллера с обмотками двигателя: драйверы шаговых двигателей (A4988, DRV8825, TMC2208/2209 с тихим ходом), H-мосты для DC-моторов (L298, DRV8871), контроллеры BLDC.
При выборе учитывают тип двигателя, максимальный ток на фазу и напряжение, поддержку микрошага (для плавности и точности шаговиков), способ управления (STEP/DIR, ШИМ, UART для TMC) и встроенные защиты от перегрева и перегрузки по току. Драйверы на чипах TMC обеспечивают бесшумный ход и режим StealthChop — это ценится в 3D-принтерах и точной механике. Радиатор и расчёт тока критичны для надёжности.
Применение — управление осями ЧПУ и 3D-принтеров, привод колёс и манипуляторов роботов, дозирующие и позиционирующие механизмы. Драйвер подбирают под конкретный мотор и контроллер. Аудитория — разработчики станков и робототехники. Подбор по току, типу мотора и интерфейсу, отгрузка для юрлиц, доставка по России.
Драйвер мотора — силовой интерфейс между управляющим контроллером и приводом. Ошибка в выборе ведёт к перегреву, потере момента или сгоревшей плате, поэтому сначала определите параметры нагрузки, потом выбирайте схемотехнику.
Первый фильтр — тип привода. Для шаговых моторов (NEMA17, NEMA23 и аналоги) нужен микрошаговый драйвер с токовым управлением: чем мельче деление шага (1/16, 1/32, 1/256), тем плавнее ход и ниже резонанс. Для коллекторных DC-моторов достаточно H-мостового драйвера с ШИМ. Бесколлекторные BLDC и серводвигатели требуют трёхфазного инвертора или специализированного FOC-контроллера — H-мост здесь не подойдёт. Убедитесь, что драйвер явно заявлен под ваш тип мотора.
Напряжение питания и пиковый ток обмоток — два числа, которые нельзя занижать. Рабочее напряжение мотора должно укладываться в диапазон драйвера с запасом не менее 20%. Номинальный ток фазы мотора не должен превышать пиковый ток драйвера; для непрерывной работы ориентируйтесь на 70–80% от максимума. Учитывайте встроенную тепловую защиту и защиту от КЗ: в промышленных условиях это обязательные функции, а не опция. Для высокооборотных применений важна максимальная частота ШИМ — слишком низкая создаёт слышимый шум и потери в обмотках.
Драйверы делятся на два класса по интерфейсу. Дискретное управление (DIR/STEP, PWM, аналоговый вход) подходит для простых контроллеров и позволяет работать без написания сложного протокола. Цифровые шины — UART, SPI, CAN, I2C — дают доступ к расширенной телеметрии: температура, ток, позиция, диагностика ошибок. Для роботизированных систем с несколькими осями CAN-шина предпочтительна из-за адресации узлов и устойчивости к помехам. Проверьте наличие готовых библиотек или ROS-пакетов под выбранный чип — это экономит недели интеграции.
Модульные платы без корпуса (формат breakout) оптимальны для прототипирования, но в промышленном окружении с вибрацией, пылью и влажностью нужен защищённый корпус. Степень защиты IP54 и выше обязательна для открытых производственных зон; IP65 — при наличии брызг. Для мощных драйверов (от 5 А на фазу) уточните тепловое сопротивление кристалл–радиатор и предусмотрите место для радиатора или принудительного обдува. Компактные конструкции с интегрированным охлаждением удобны, но ограничивают пиковую рассеиваемую мощность.
Шаговый двигатель (NEMA 17/23) точно позиционируется по числу шагов без обратной связи, удобен для CNC и 3D-печати, но теряет момент на высоких оборотах. Сервопривод держит положение по энкодеру, даёт высокий момент и динамику. Коллекторный DC-мотор прост и дёшев для непрерывного вращения. Выбор зависит от требований к точности позиционирования, моменту и скорости.
Драйвер подбирают по току фазы двигателя (он должен превышать номинал мотора с запасом) и напряжению питания. Популярные A4988 и DRV8825 просты, а TMC2208/TMC2209 дают тихий ход за счёт микрошага и StealthChop, поддерживают UART-настройку тока. Важны микрошаговое деление, защита от перегрева и радиатор. Управление обычно по STEP/DIR от контроллера.
NEMA задаёт габарит фланца: NEMA 17 — 42 мм (3D-принтеры, лёгкие оси), NEMA 23 — 57 мм (станки, нагруженные оси), NEMA 34 — мощные приводы. Это не момент — момент зависит от длины корпуса и тока. При подборе смотрят удерживающий момент (Н·см), ток на фазу, индуктивность и совместимость вала с муфтой или шкивом.
Линейный актуатор выбирают по требуемому усилию (Н), длине хода (мм) и скорости, с запасом по нагрузке. Учитывают питание (обычно 12/24 В DC), наличие концевиков и обратной связи по положению, степень защиты IP для уличной эксплуатации. Для дозирования жидкостей берут перистальтические или мембранные насосы с подходящей производительностью (мл/мин) и химстойкостью.
Напряжение и ток БП подбирают под номинал мотора и пусковой ток, добавляя запас 20–30%; для шаговиков напряжение драйвера обычно выше номинала обмотки ради скорости. Редуктор (планетарный, червячный) повышает момент и точность, снижая обороты в передаточное число раз. Червячная пара ещё и самотормозящая — удерживает нагрузку без питания.
Да, подбираем мотор, драйвер, БП и редуктор как согласованный комплект под усилие и режим работы, отгружаем юрлицам по безналу с КП и счётом. Ходовые шаговики NEMA, серво и драйверы держим в наличии, по остальному называем срок. Доставка по России с документами.
Технически — если моторы одного типа и их параметры тока и напряжения не превышают лимиты драйвера. Однако при каждой смене мотора нужно пересчитывать и перепрограммировать токовый предел, иначе драйвер будет работать неоптимально или перегреется. Для многоосевых систем надёжнее выделить отдельный канал на каждый привод.
Большинство шаговых драйверов подают полный ток удержания постоянно, что создаёт значительные потери даже без движения. Ищите драйверы с функцией автоматического снижения тока удержания (idle current reduction) — она уменьшает нагрев мотора и драйвера на 30–60% в паузах между перемещениями.
Ток драйвера задают по току фазы двигателя: для STEP/DIR-драйверов сравнивайте RMS/peak и выставляйте не выше номинала обмотки, обычно с запасом 20–30% по драйверу. Напряжение питания выбирают в пределах DC-шины драйвера; для динамики шаговых часто 24–80 В DC, с учетом ЭДС и изоляции мотора.
Для простого позиционирования достаточно STEP/DIR/ENA с уровнем 5/24 В и заданной частотой импульсов. Для синхронных осей и диагностики выбирают полевые шины: CANopen CiA 402, EtherCAT CoE, Modbus RTU/TCP. Проверьте поддержку режимов position/velocity/torque и обновление задания в мс.
Он нужен при инерционной нагрузке, вертикальных осях и частых торможениях, когда энергия возвращается в DC-шину и вызывает overvoltage. Смотрите порог включения chopper, допустимую энергию/мощность резистора (Вт, Дж), напряжение шины 24/48/310/560 В DC и наличие встроенного тормозного ключа.