Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.

Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Подборка из практичных позиций, которые удобно брать в первую очередь для быстрого запуска, теста и пилота.
&Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
Цена для справки. Окончательная цена — в счёте. Не публичная оферта.
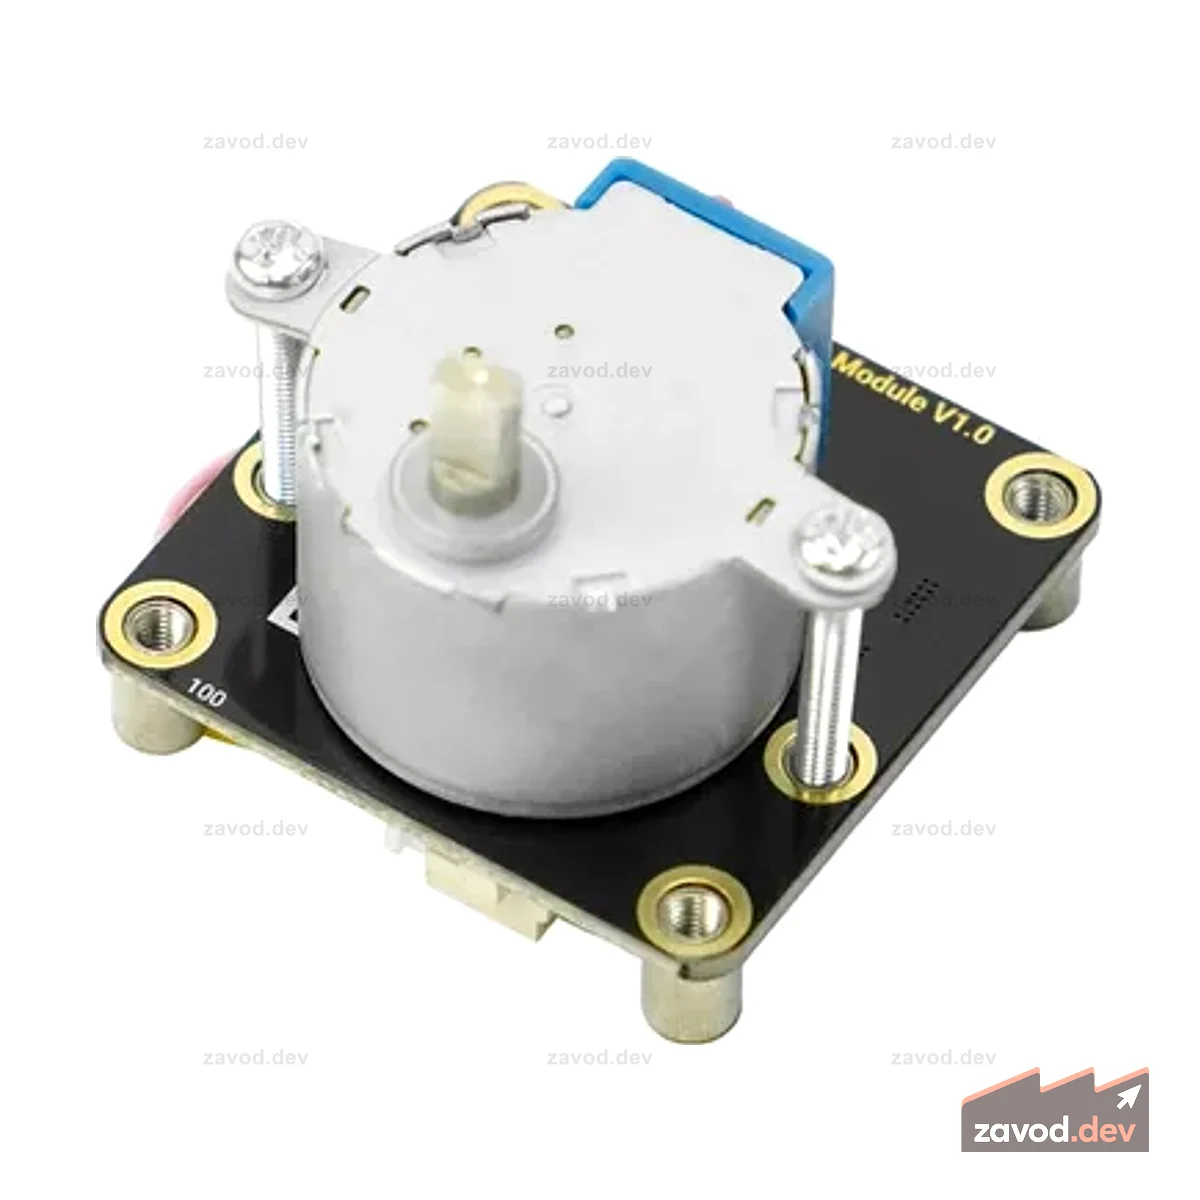
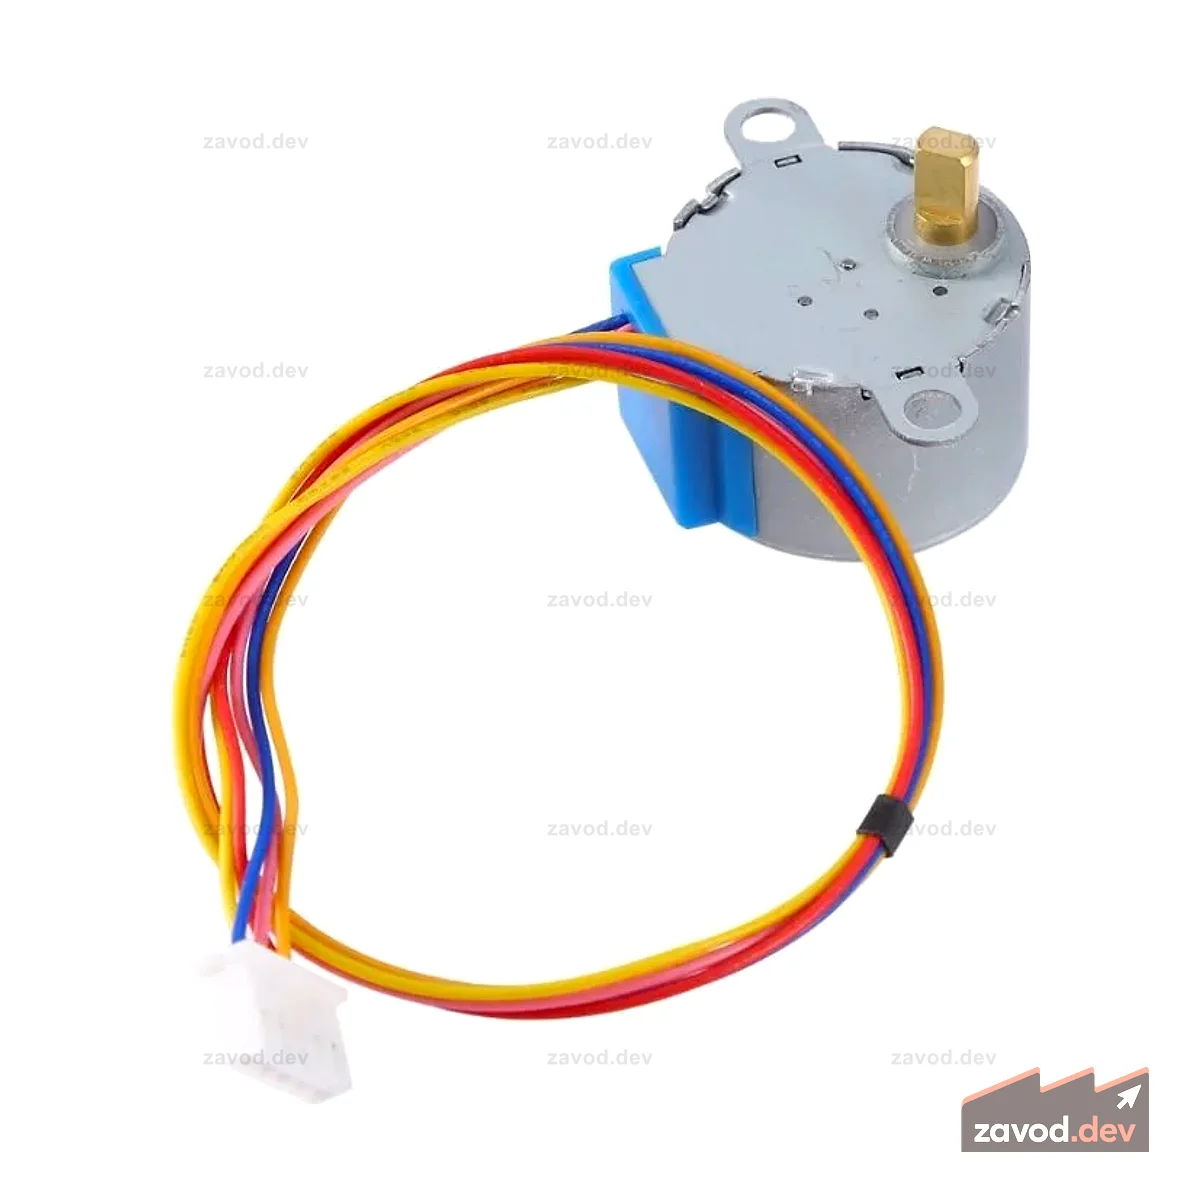
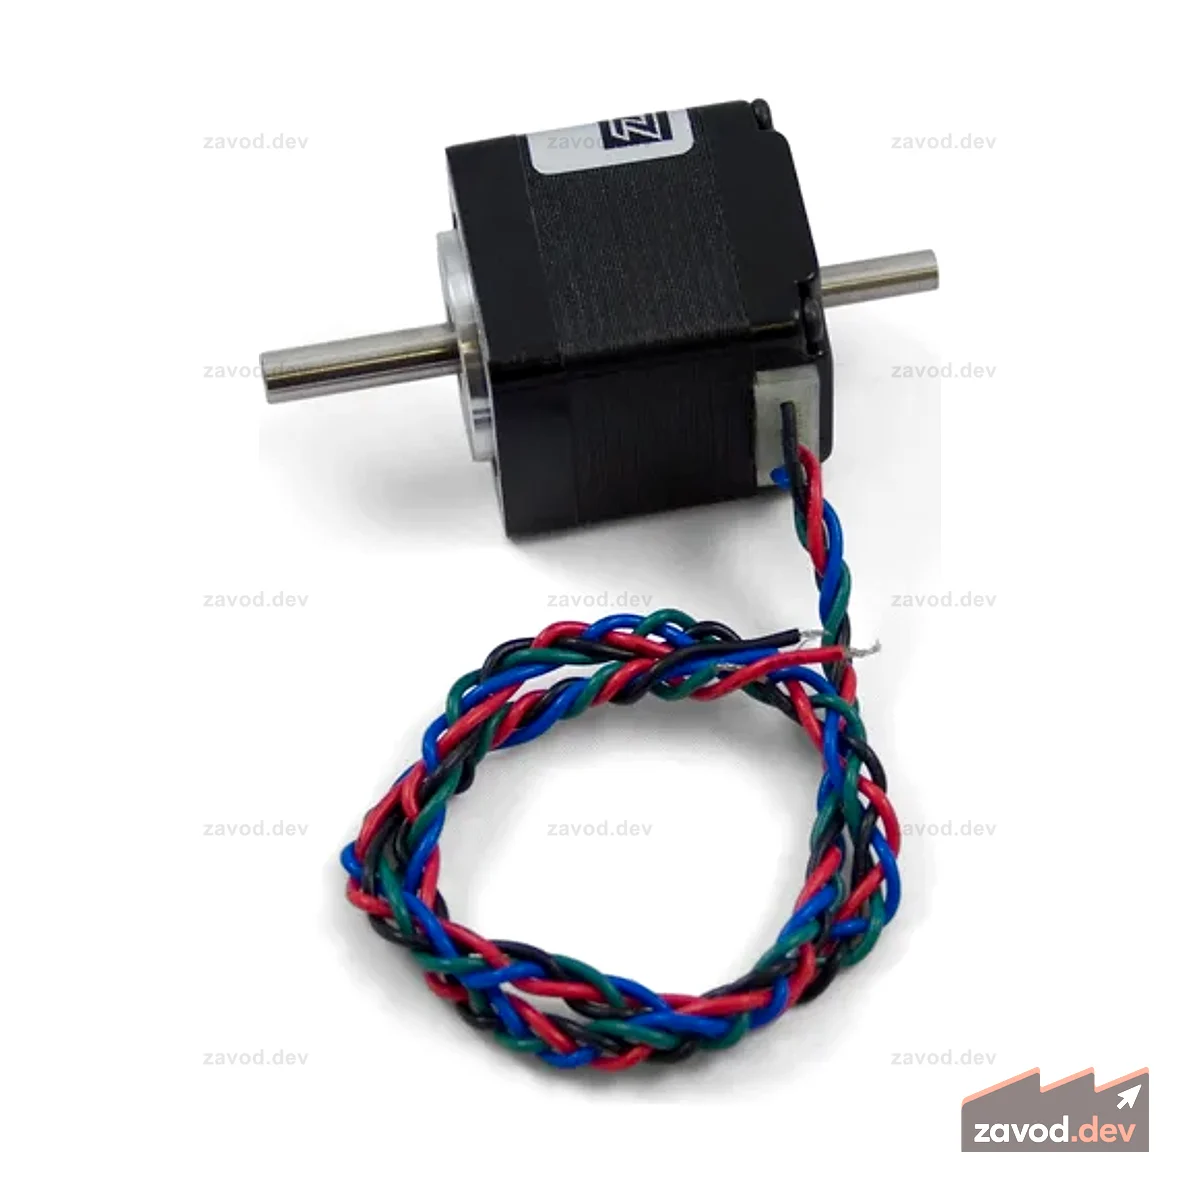
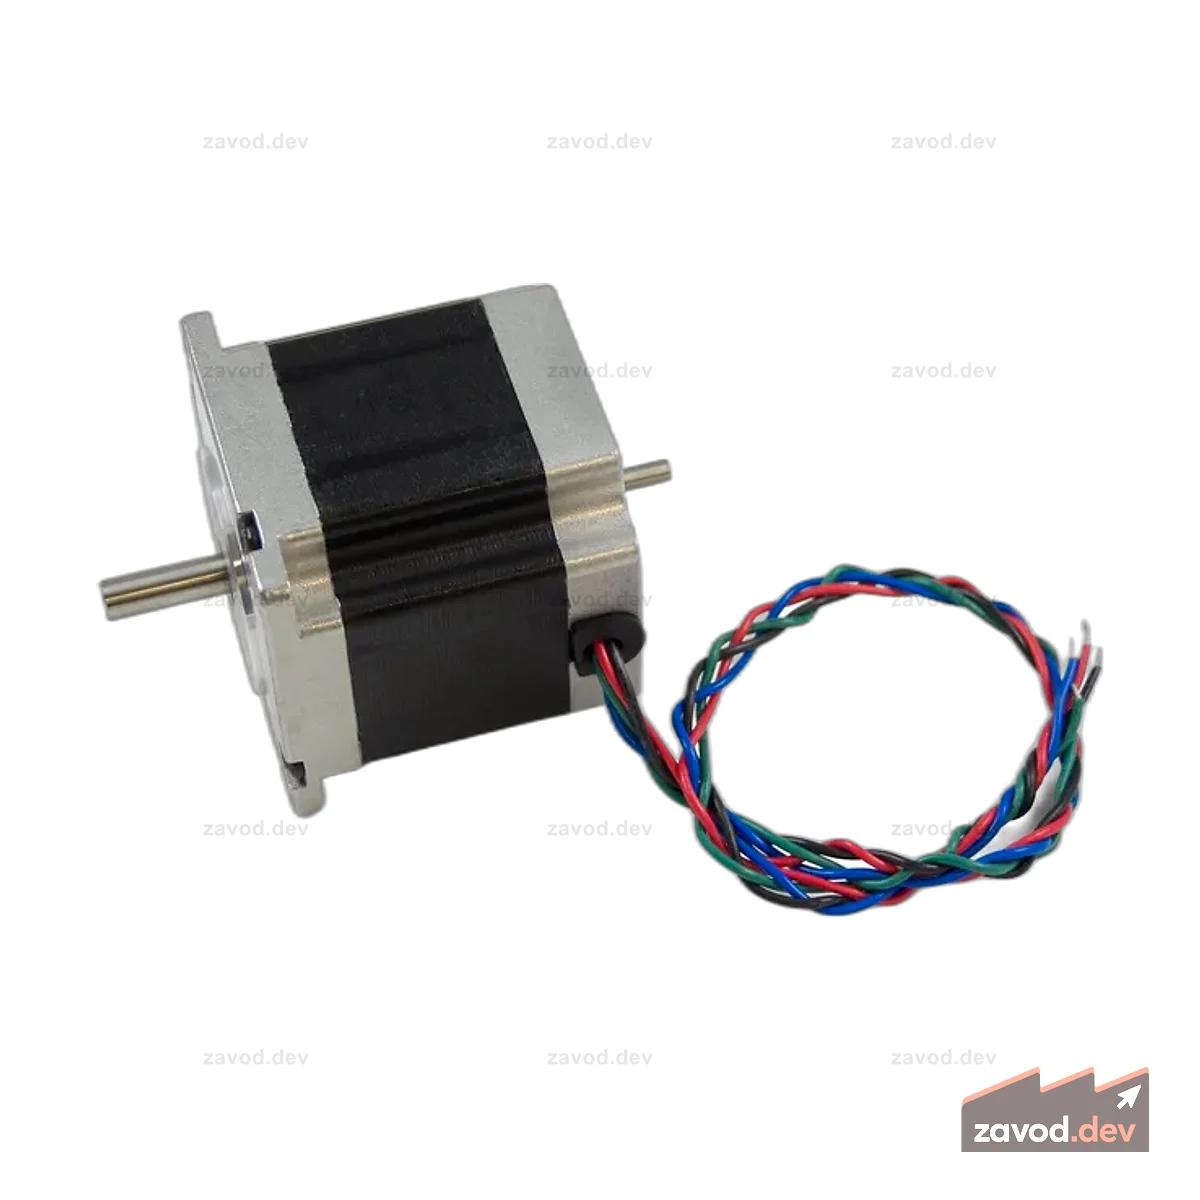
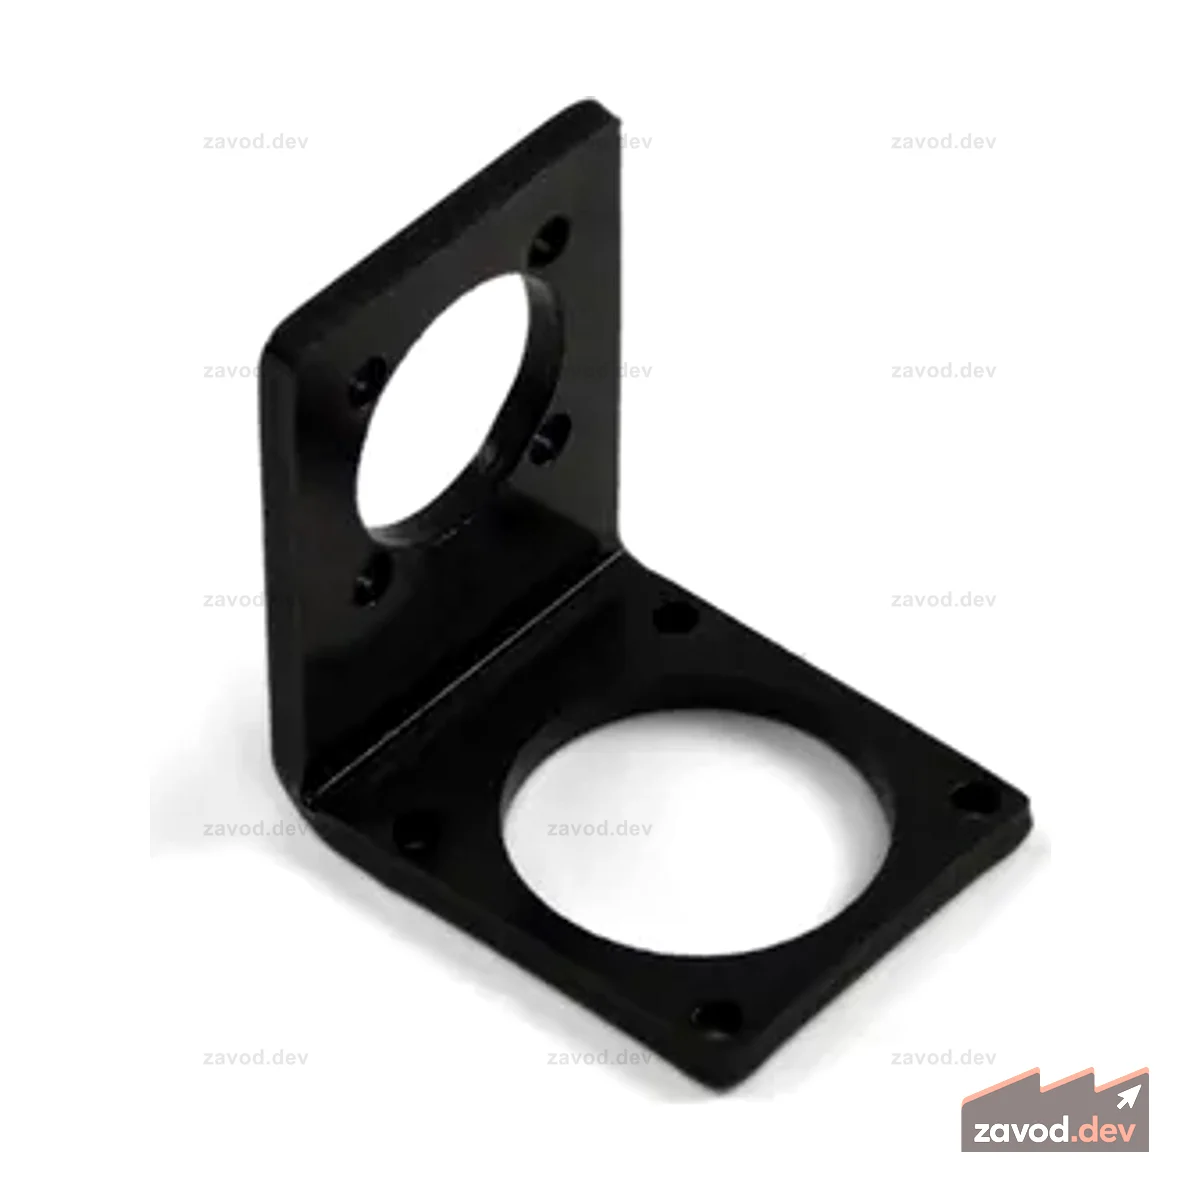
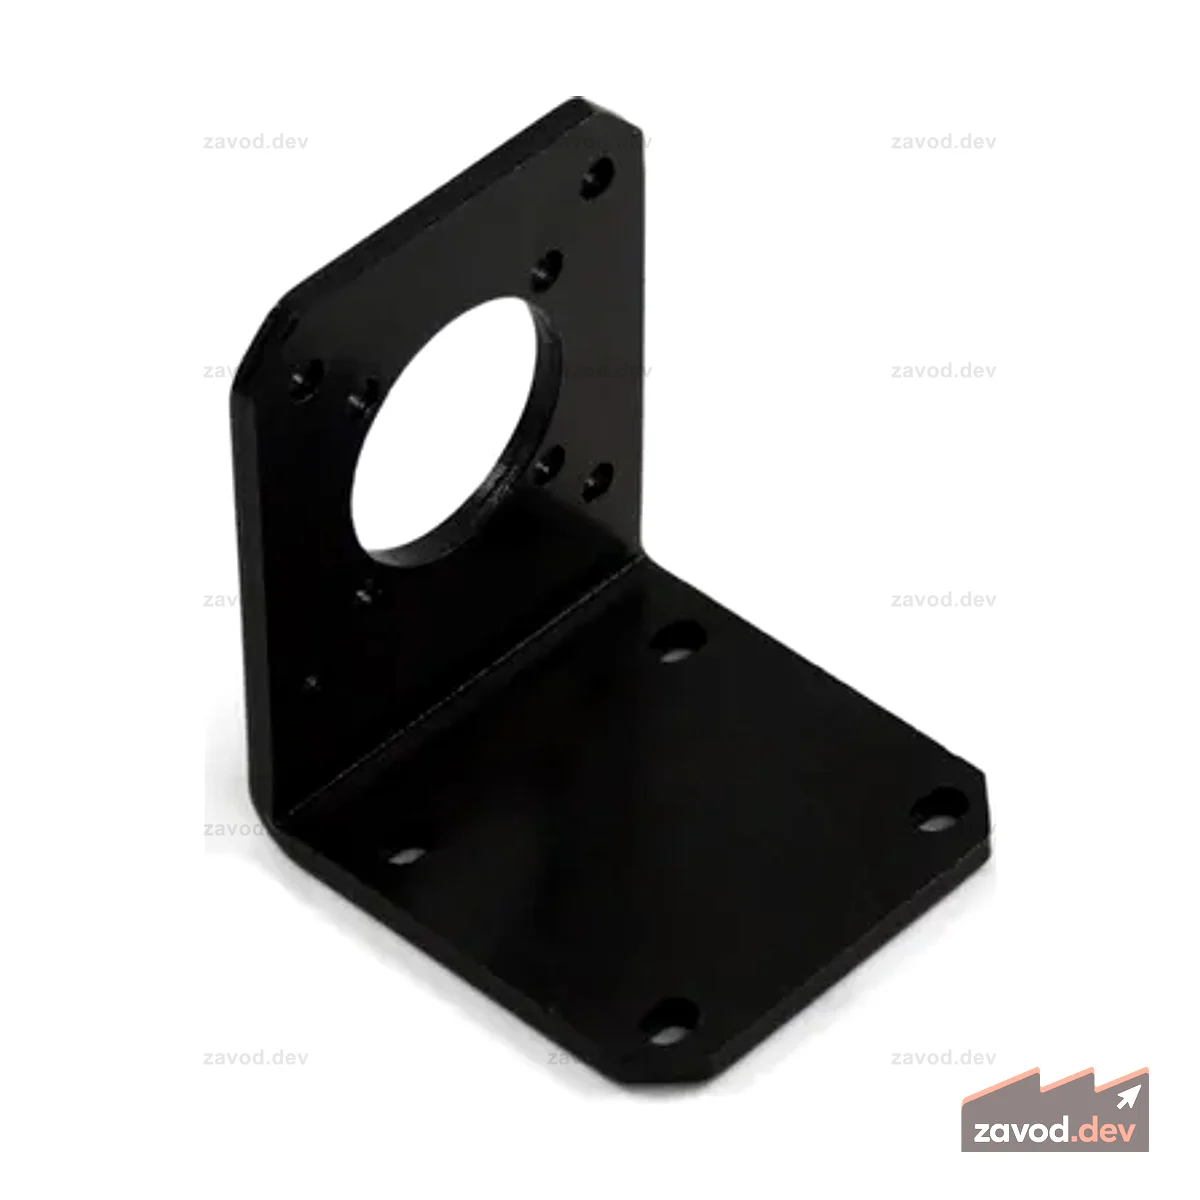
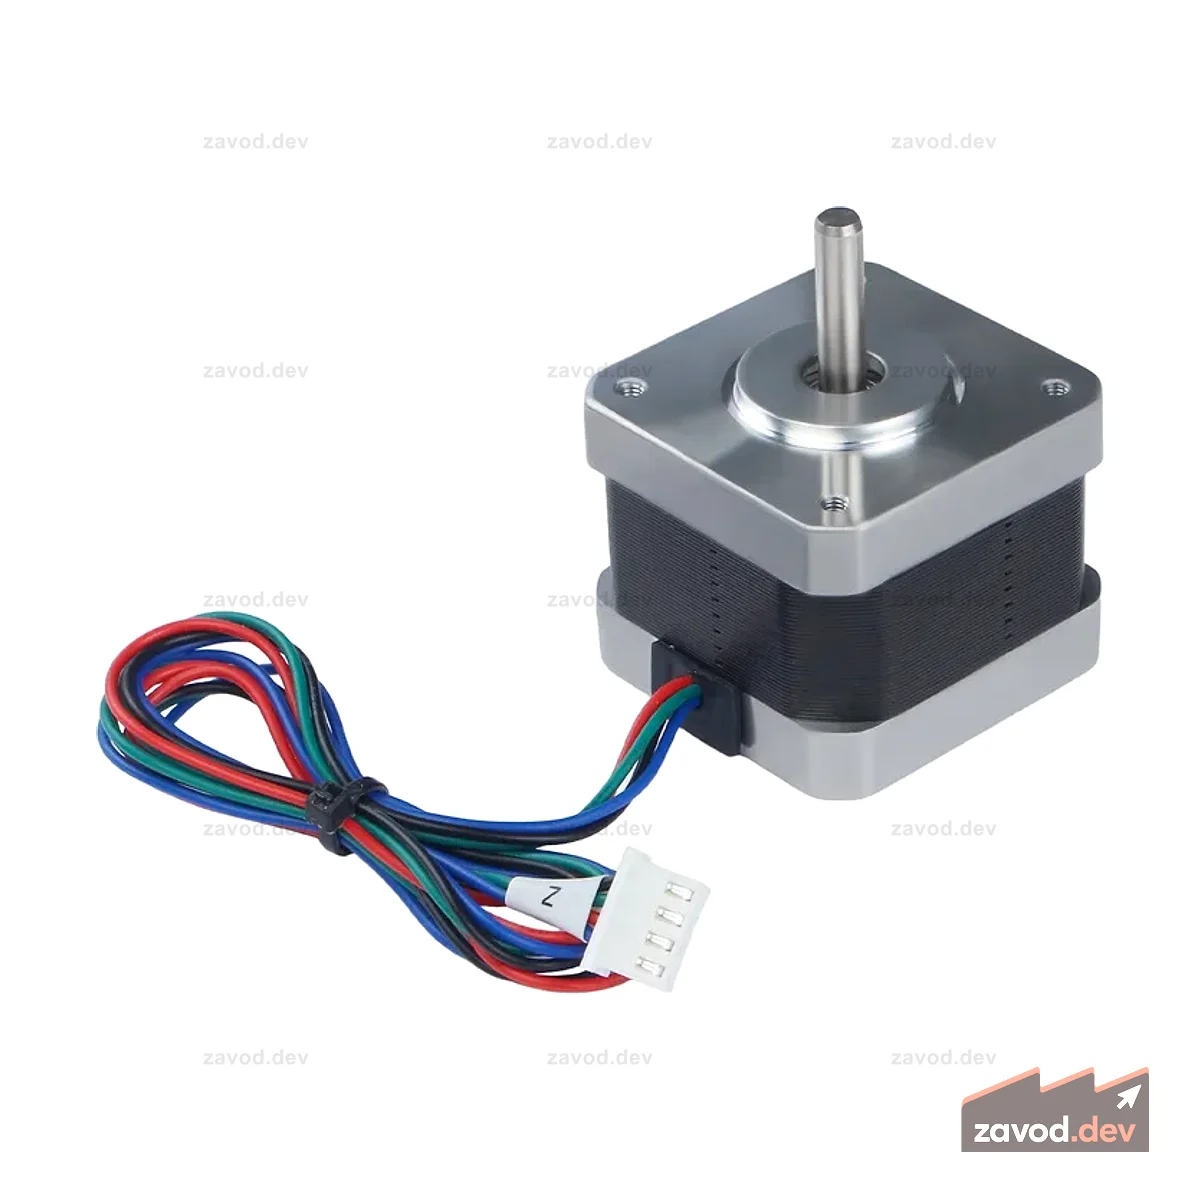
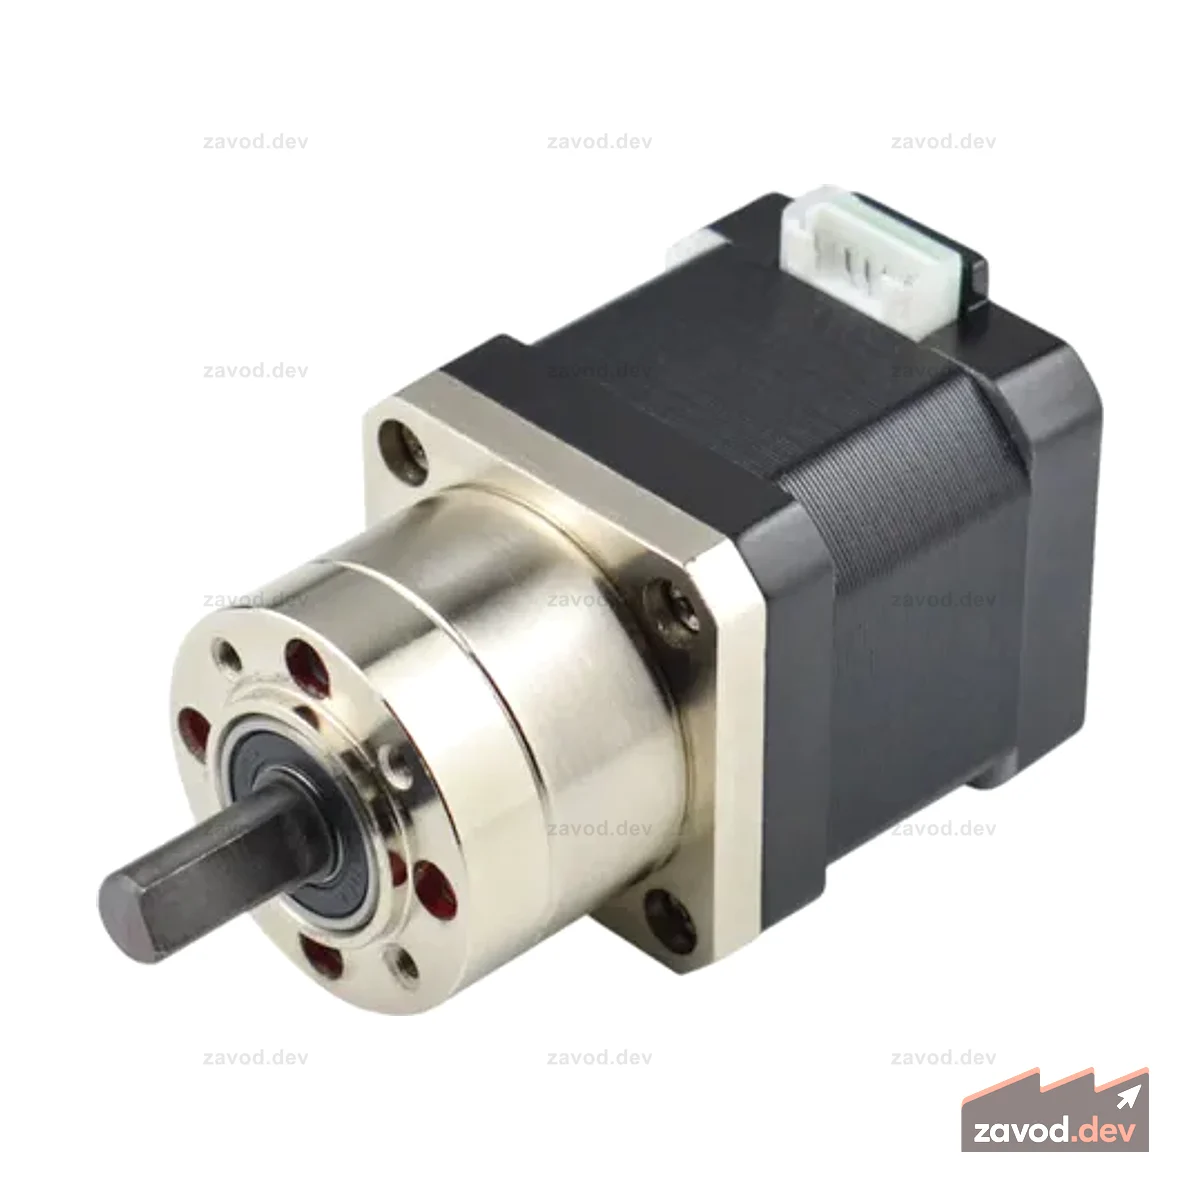
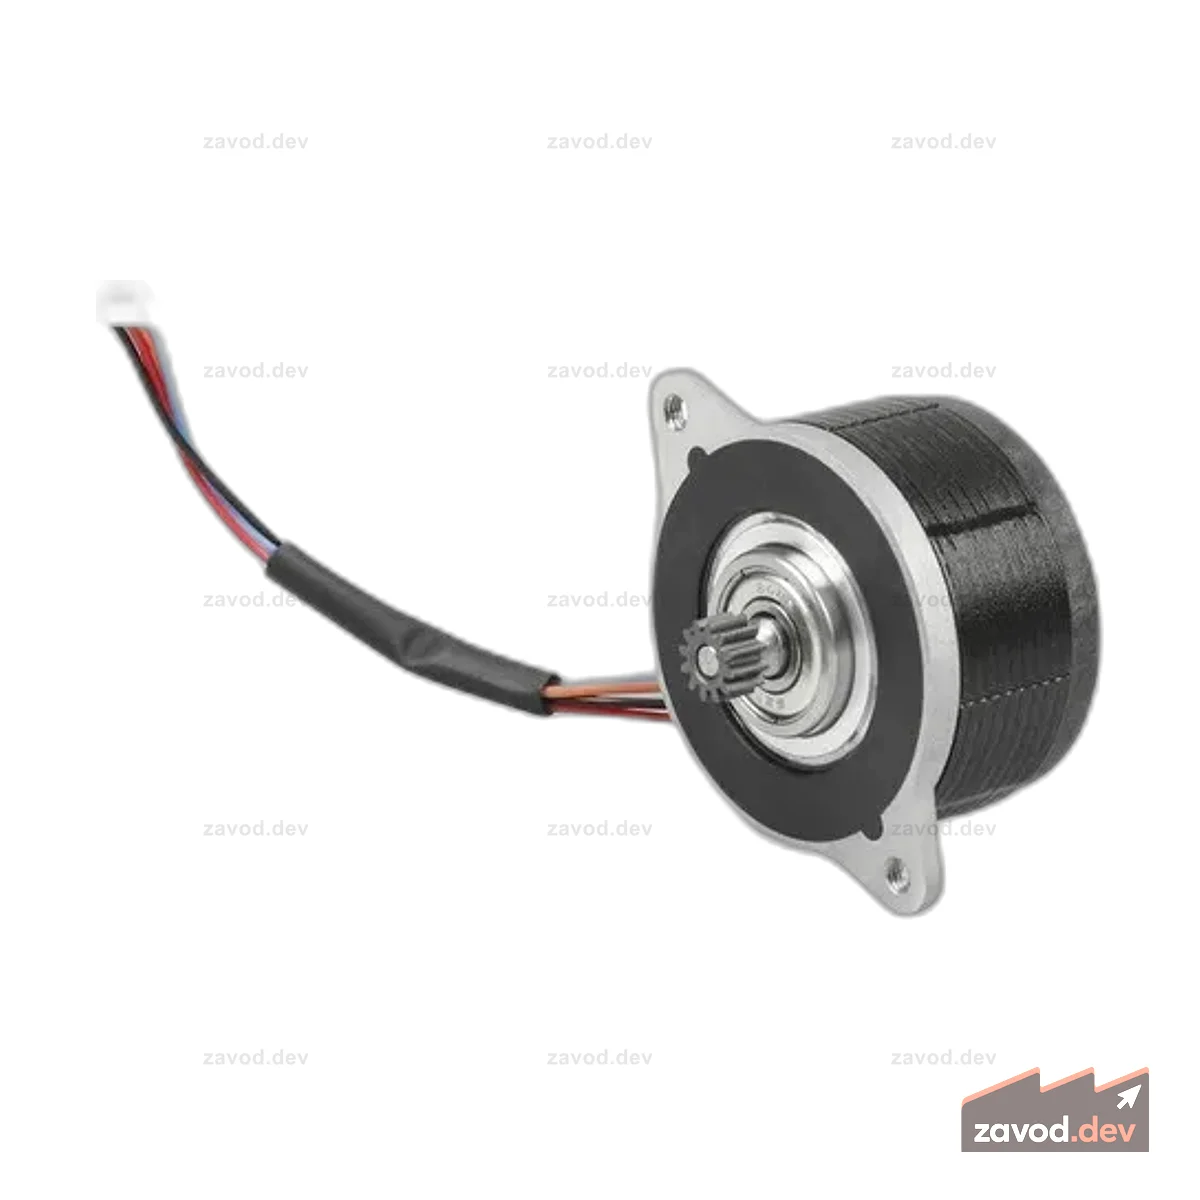
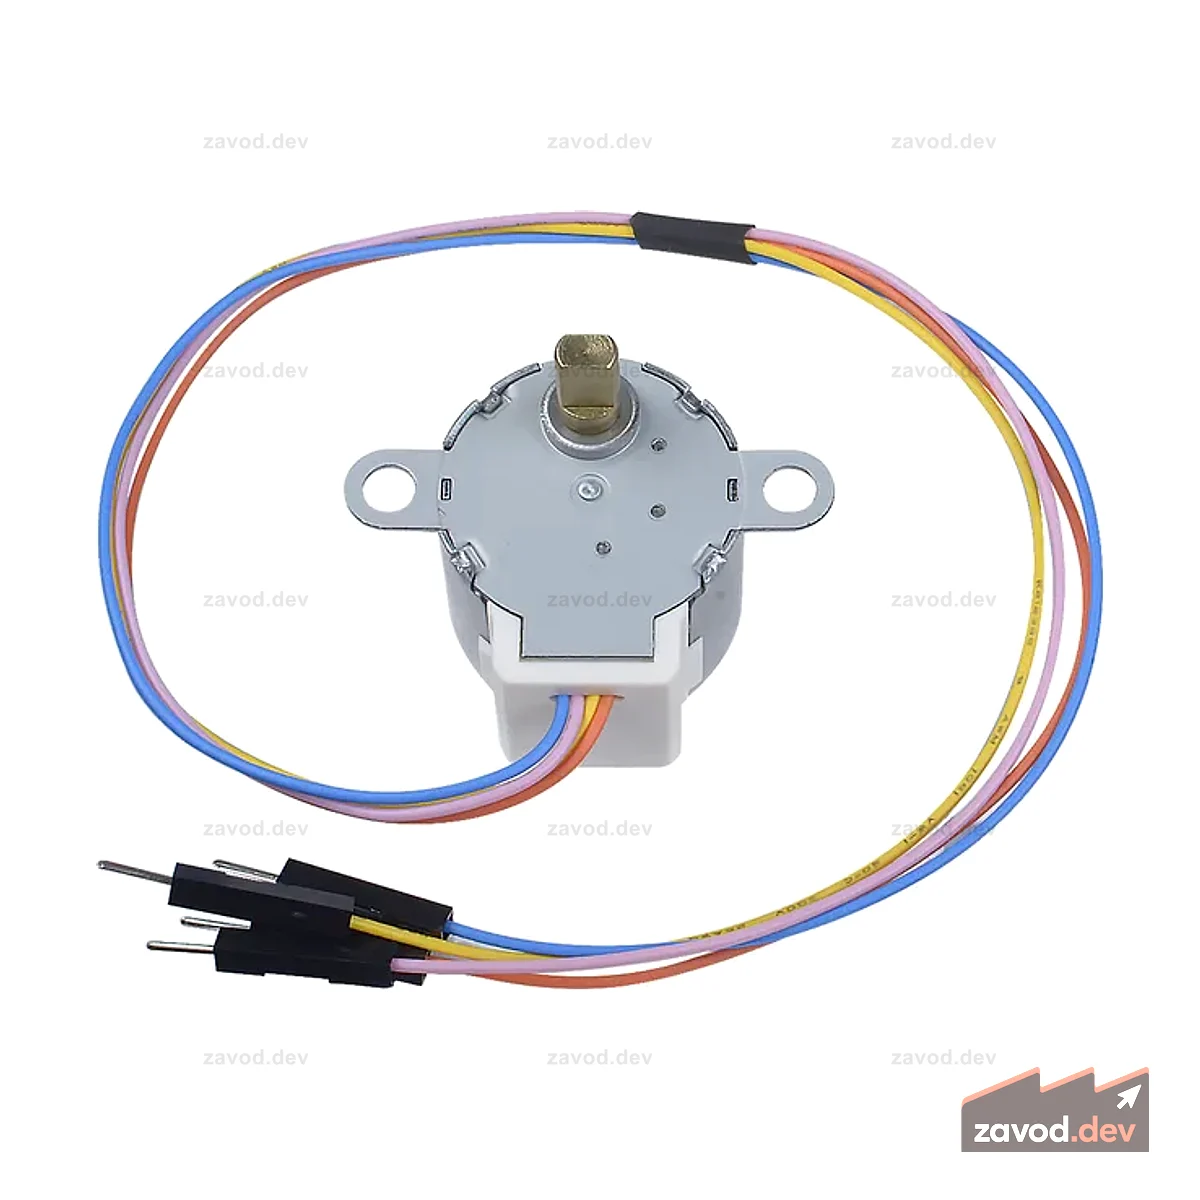
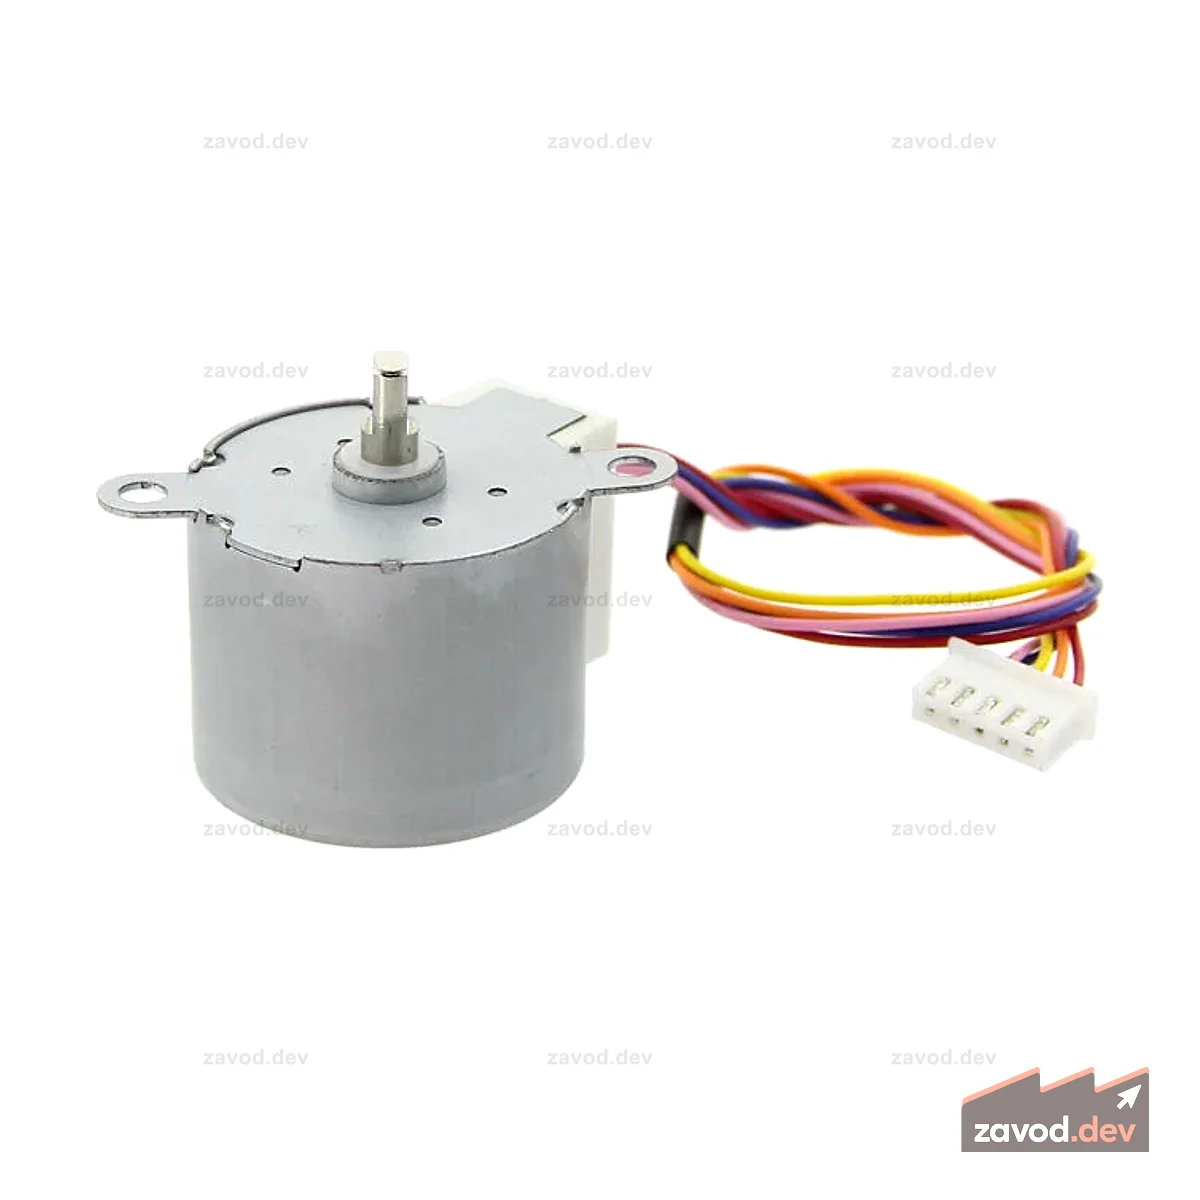
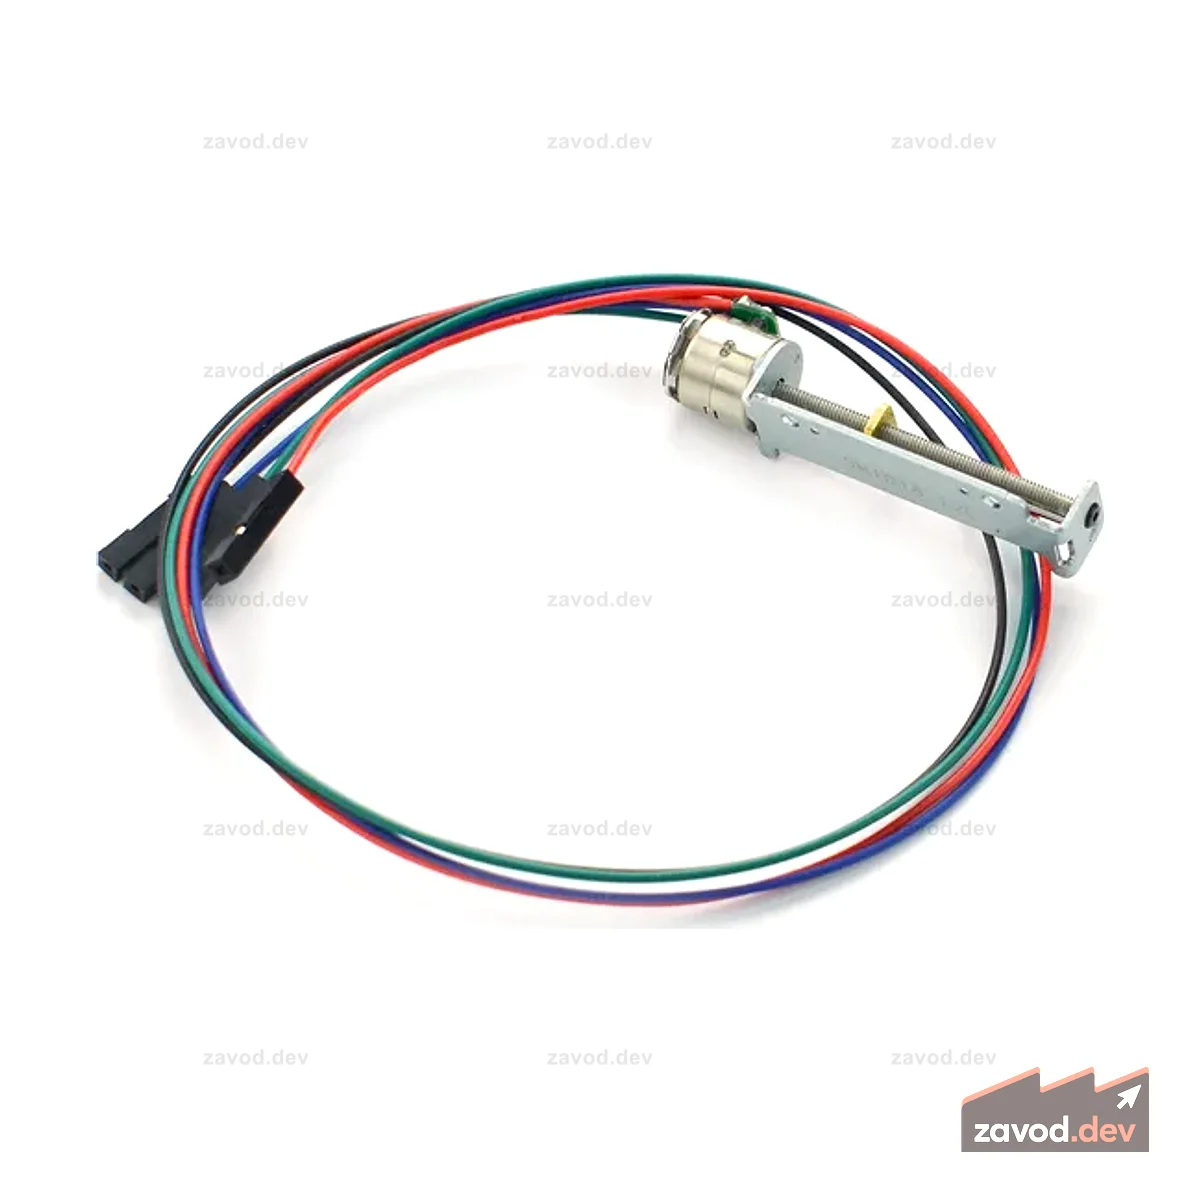
Шаговые двигатели — это приводы дискретного точного позиционирования без обратной связи: биполярные и униполярные моторы стандартных типоразмеров NEMA 8, 11, 14, 17, 23, 34, в том числе с интегрированным редуктором или винтом (linear stepper).
При выборе ориентируются на удерживающий момент (Н·см), типоразмер NEMA (габарит фланца), ток и сопротивление фазы, угол шага (1,8° или 0,9°) и длину корпуса, влияющую на момент. Шаговик даёт точное позиционирование по числу шагов с драйвером и микрошагом, но без энкодера может пропускать шаги при перегрузке — поэтому момент берут с запасом. NEMA 17 — стандарт для 3D-принтеров и лёгкой механики, NEMA 23/34 — для станков.
Применение — оси ЧПУ-фрезеров и лазеров, экструдеры и перемещения 3D-принтеров, точные подачи и дозаторы, поворотные механизмы. Двигатель работает в паре с драйвером раздела «Электромеханика». Аудитория — инженеры станкостроения и робототехники. Подбор по моменту и типоразмеру, отгрузка юрлицам, доставка по России.
Шаговые двигатели — основа точного позиционирования в промышленных роботах, станках ЧПУ и автоматизированных стендах. Правильный выбор определяется не только мощностью, но и соответствием механической нагрузке и управляющей электронике.
Типоразмер по стандарту NEMA (NEMA 17, NEMA 23, NEMA 34) задаёт монтажные размеры фланца и напрямую связан с габаритами обмоток — а значит, с максимальным моментом. NEMA 17 достаточен для лёгких манипуляторов и экструдеров; NEMA 23 закрывает большинство промышленных задач средней нагрузки; NEMA 34 применяется в тяжёлых порталах и многоосевых станках. Удерживающий момент (holding torque, Н·см или Н·м) указывается при нулевой скорости — учитывайте, что рабочий момент на высоких оборотах значительно ниже. Закладывайте запас не менее 30–50% к расчётной нагрузке.
Ток фазы (А) и сопротивление обмотки (Ом) определяют, какой драйвер потребуется. Биполярные двигатели с 4 выводами управляются через мостовые драйверы (A4988, DRV8825, TMC2209 и аналоги) и обеспечивают лучший момент на единицу размера. Однополярные (6 или 8 выводов) проще в схемотехнике, но уступают по КПД. Для тихой работы и микрошагового режима (до 1/256 шага) выбирайте двигатели с низкой индуктивностью обмотки — они лучше держат момент на высоких частотах. Убедитесь, что номинальный ток двигателя находится в рабочем диапазоне выбранного драйвера.
Стандартный шаг 1,8° (200 шагов/оборот) подходит для большинства задач. Двигатели с шагом 0,9° (400 шагов/оборот) дают вдвое выше разрешение без микрошага — актуально для прецизионных осей. Для применений во влажных или запылённых средах (пищевые производства, уличные установки) требуется исполнение с защитой IP54 и выше; стандартные двигатели без защиты — только для закрытых шкафов. Наличие энкодера на валу превращает шаговый двигатель в систему с обратной связью и защитой от пропуска шагов — это критично для длинных производственных циклов без ручного контроля.
Проверьте длину и тип кабеля: для шкафов управления достаточно 30–60 см, для подвижных осей нужен кабель в гибкой оплётке (drag chain rated). Если двигатель управляется через контроллер на базе STM32, ESP32 или промышленного PLC — убедитесь в наличии STEP/DIR-интерфейса у драйвера. Для многоосевых систем рассмотрите драйверы с интерфейсом UART или SPI: они позволяют настраивать ток, микрошаг и защиты программно, без перепайки.
Шаговый двигатель (NEMA 17/23) точно позиционируется по числу шагов без обратной связи, удобен для CNC и 3D-печати, но теряет момент на высоких оборотах. Сервопривод держит положение по энкодеру, даёт высокий момент и динамику. Коллекторный DC-мотор прост и дёшев для непрерывного вращения. Выбор зависит от требований к точности позиционирования, моменту и скорости.
Драйвер подбирают по току фазы двигателя (он должен превышать номинал мотора с запасом) и напряжению питания. Популярные A4988 и DRV8825 просты, а TMC2208/TMC2209 дают тихий ход за счёт микрошага и StealthChop, поддерживают UART-настройку тока. Важны микрошаговое деление, защита от перегрева и радиатор. Управление обычно по STEP/DIR от контроллера.
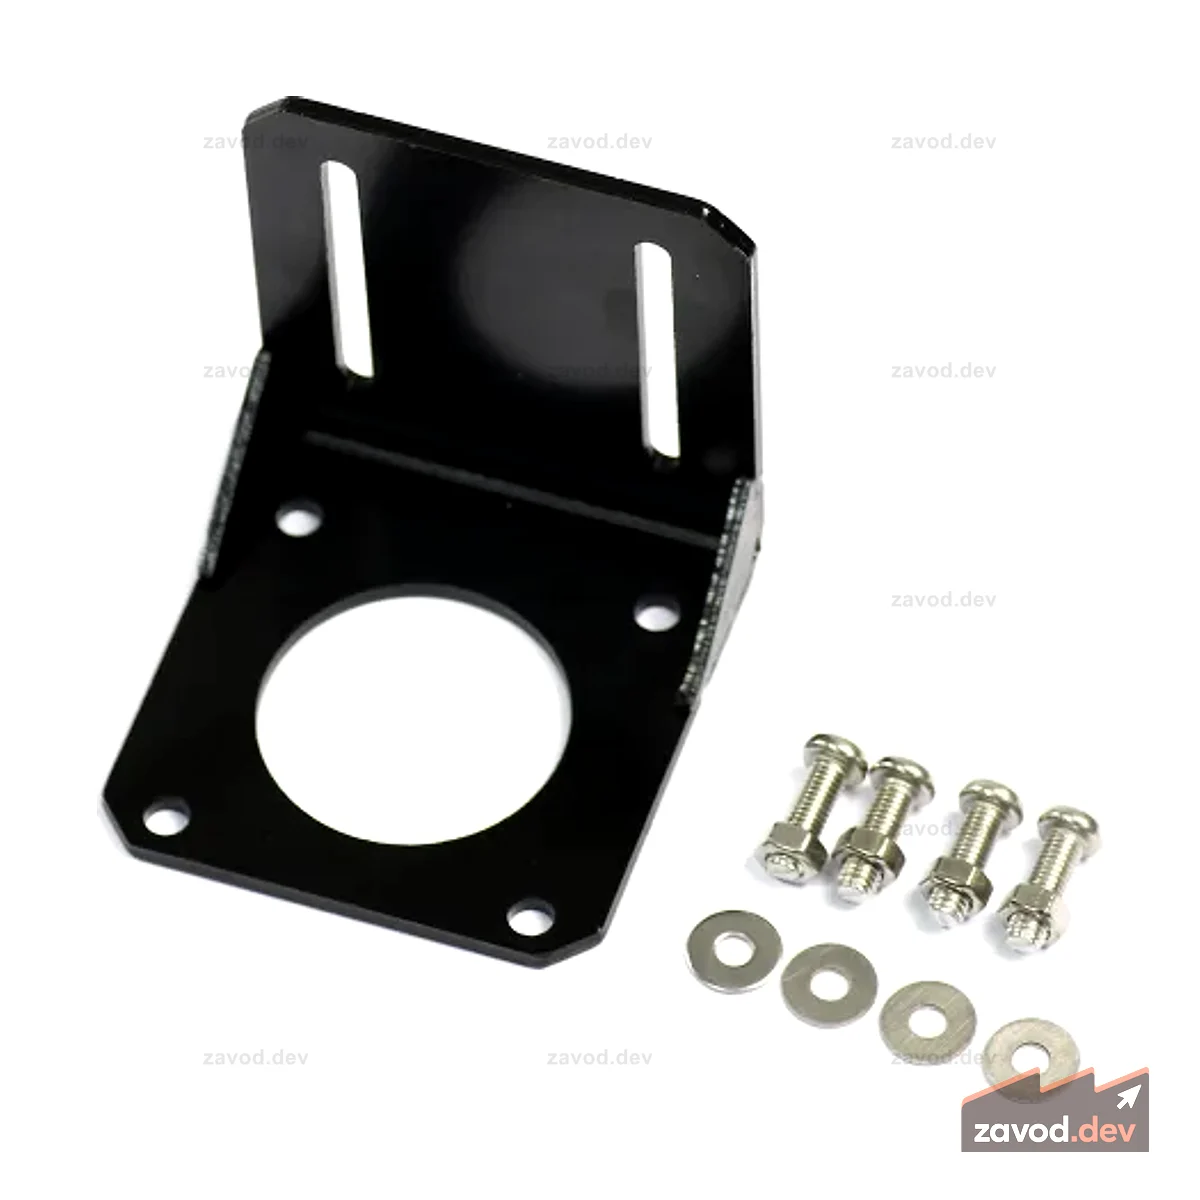
NEMA задаёт габарит фланца: NEMA 17 — 42 мм (3D-принтеры, лёгкие оси), NEMA 23 — 57 мм (станки, нагруженные оси), NEMA 34 — мощные приводы. Это не момент — момент зависит от длины корпуса и тока. При подборе смотрят удерживающий момент (Н·см), ток на фазу, индуктивность и совместимость вала с муфтой или шкивом.
Линейный актуатор выбирают по требуемому усилию (Н), длине хода (мм) и скорости, с запасом по нагрузке. Учитывают питание (обычно 12/24 В DC), наличие концевиков и обратной связи по положению, степень защиты IP для уличной эксплуатации. Для дозирования жидкостей берут перистальтические или мембранные насосы с подходящей производительностью (мл/мин) и химстойкостью.
Напряжение и ток БП подбирают под номинал мотора и пусковой ток, добавляя запас 20–30%; для шаговиков напряжение драйвера обычно выше номинала обмотки ради скорости. Редуктор (планетарный, червячный) повышает момент и точность, снижая обороты в передаточное число раз. Червячная пара ещё и самотормозящая — удерживает нагрузку без питания.
Да, подбираем мотор, драйвер, БП и редуктор как согласованный комплект под усилие и режим работы, отгружаем юрлицам по безналу с КП и счётом. Ходовые шаговики NEMA, серво и драйверы держим в наличии, по остальному называем срок. Доставка по России с документами.
Да, если цикл короткий и предусмотрена процедура хоминга (возврат в исходное положение) перед каждым запуском. При длинных непрерывных циклах пропуск шагов из-за перегрузки или вибрации накапливается — в таких случаях энкодер или датчик концевого положения обязателен.
В режиме полного шага двигатель перемещается на 1,8° за такт — максимальный момент, но заметные вибрации. Микрошаговый режим (1/8, 1/16, 1/32 шага и мельче) снижает вибрации и шум, улучшает плавность хода, однако реальный удерживающий момент на малых дроблениях уменьшается. Для силовых осей используйте 1/8 — 1/16; для подач с низкой нагрузкой — 1/32 и выше.
Сравнивайте не только удерживающий момент, а динамический момент по speed-torque curve при нужных об/мин. Пересчитайте момент нагрузки с редукцией, учтите инерцию ротора/механики и требуемое ускорение. Для осей позиционирования обычно закладывают запас 30–50% до pull-out torque.
Драйвер выбирают по току фазы двигателя (A/phase) и типу обмотки: bipolar 4-wire, 6/8-wire с последовательным или параллельным включением. Ток задают по номиналу обмотки, напряжение питания берут выше паспортного, обычно 24–70 VDC, для сохранения момента на скорости; управление STEP/DIR, RS-485 или CANopen.
NEMA указывает только присоединительные размеры фланца, например NEMA 17 ≈42 мм, NEMA 23 ≈57 мм, но не момент и не электрические параметры. При замене проверяйте диаметр и длину вала, длину корпуса, удерживающий момент Н·м, ток фазы, индуктивность, разъемы и допустимую температуру.